
 EN



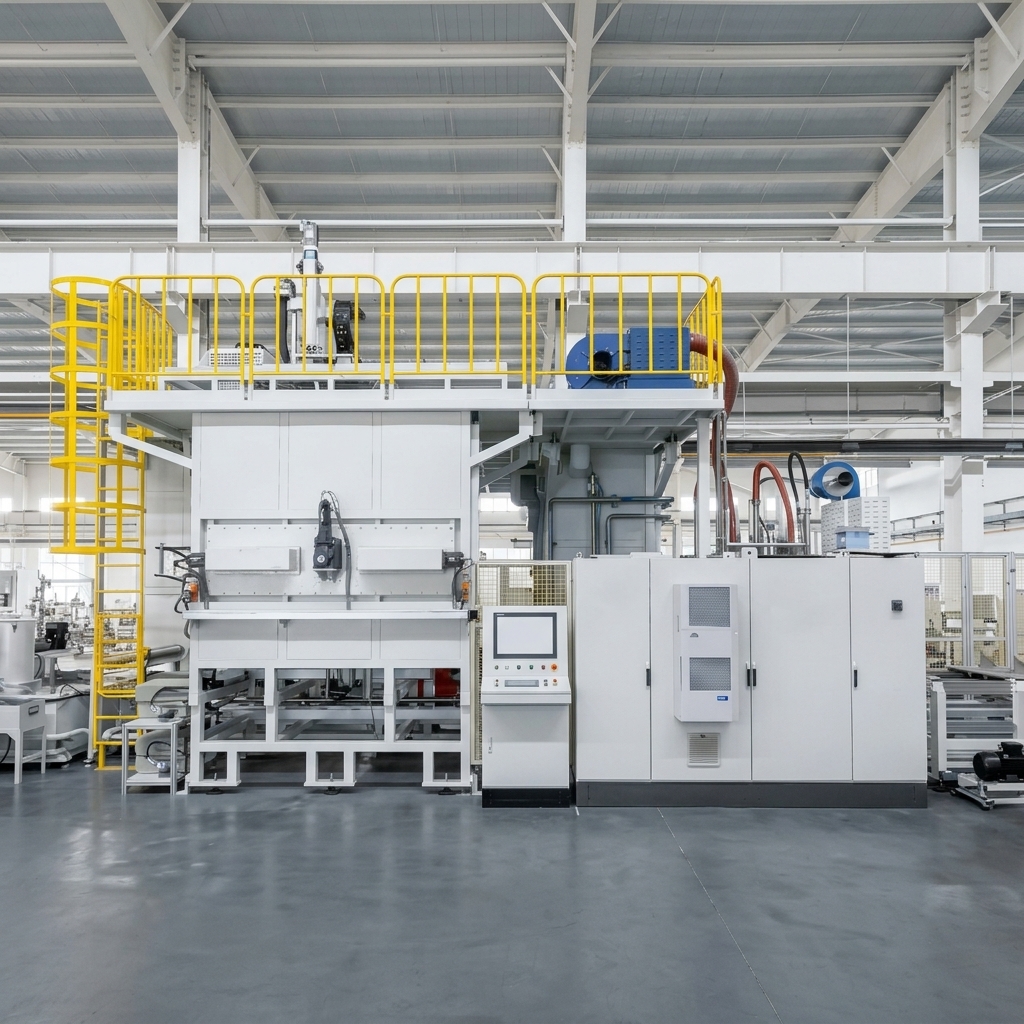
Système de nettoyage final à postes multiples pour vilebrequins automobiles dans la fabrication de moteurs
Solution clé en main personnalisée destinée à un important fabricant automobile de vilebrequins
Application : Nettoyage final de vilebrequins pour la fabrication de moteurs automobiles
Pièce : Vilebrequins automobiles — Longueur ≤ 800 mm, diamètre de balancement ≤ Φ250 mm, masse ≤ 60 kg
Procédé de nettoyage : Nettoyage par ultrasons + nettoyage par pulvérisation (0,5 MPa) + nettoyage à haute pression ponctuel (15–20 MPa) + rinçage par pulvérisation + séchage à l’air chaud + séchage sous vide
Pression de nettoyage : Haute pression 15–20 MPa (max. 28 MPa) / pulvérisation 0,5 MPa — personnalisable
Nettoyage par ultrasons : Poste de nettoyage par ultrasons intégré — personnalisable
Température de nettoyage : 35–45 °C (chauffage électrique) — personnalisable
Temps de cycle : ≤ 180 secondes par pièce (y compris le chargement/déchargement robotisé) — personnalisable selon les exigences de la ligne de production
Exigence de propreté : Contamination résiduelle totale ≤ 10 mg ; contamination des galeries d’huile ≤ 3 mg ; taille des particules ≤ 0,6 mm ; limites du nombre de particules par plage de taille — personnalisable selon les exigences du client
Technologie de séchage : Séchage à l’air chaud + séchage sous vide
Configuration robotisée : robot à 6 axes (IP67, charge utile 100 kg) — personnalisable
Chargement/Déchargement : Chargement automatique (robot portique) / déchargement manuel — personnalisable
DESCRIPTION
Système de nettoyage final à postes multiples pour vilebrequins automobiles
Le système industriel de nettoyage final multi-poste pour vilebrequins « Big Bird » est conçu pour le nettoyage final des vilebrequins automobiles après usinage et polissage à base d’huile. Ce système élimine les fluides de coupe, les copeaux métalliques, les contaminants huileux et les résidus particulaires présents dans les galeries d’huile, les trous filetés et toutes les surfaces externes avant l’assemblage.
L’équipement est fourni sous forme de solution clé en main, incluant conception, fabrication, installation et mise en service.
Applications sur pièces
Ce système accepte les composants de vilebrequin automobiles :
| Paramètre | Spécification |
|---|---|
| Longueur du vilebrequin | ≤ 800 mm |
| Diamètre de rotation | ≤ Φ250 mm |
| Poids | ≤ 60 kg |
| Matériau | Acier forgé ou fonte |
| Produit principal | vilebrequin 4 cylindres pour moteurs automobiles |
| Produits compatibles | Variantes supplémentaires possibles par changement d’outillage (manuel) |
Toutes les pièces sont des vilebrequins automobiles destinés à la fabrication de moteurs. Le système est conçu avec une capacité de changement manuel pour permettre le traitement d'autres variantes de vilebrequins, via le remplacement des dispositifs de serrage, l'ajustement des programmes et la modification des trajectoires du robot.
Production automatique mixte
Le système prend en charge la production automatique multi-modèles avec :
Chargement automatique
Le robot à portique place automatiquement la pièce sur les sièges de positionnement en V situés à la station de chargement.
Le mécanisme d'entraînement à glissière transfère la pièce vers la position de préhension du robot.
Soufflage des alésages centraux avant la préhension par le robot.
Système d'identification des pièces (à base d'interrupteurs) pour les variantes existantes.
Sécurisation contre les erreurs : détection axiale, détection radiale et détection de l'orientation (extrémité grande ou petite).
Protecteur de sécurité avec verrouillage électronique.
Système robotique
Robot ABB IRB6700-200/2.6 à 6 axes.
Protection IP67
charge utile maximale : 100 kg.
La pince du robot intègre une fonction d'auto-blocage (la pièce ne peut pas tomber en cas de coupure d'alimentation électrique ou pneumatique).
Changement manuel de la pince pour différentes variantes de pièces
Déchargement manuel
L'opérateur retire la pièce à la station de déchargement
Rideau lumineux de sécurité pour la protection de l'opérateur
Mécanisme de positionnement de la pièce pour le marquage laser (marqueur laser fourni par le client)
Processus de nettoyage en plusieurs étapes
Le système combine plusieurs technologies de nettoyage dans une séquence automatisée en 8 étapes :
Étape 1 : Chargement (1RE)
Le robot à portique place automatiquement la pièce sur les sièges de positionnement en V à la station de chargement. Le mécanisme d'entraînement à glissière transfère la pièce vers la position de préhension du robot. Celui-ci effectue un soufflage des alésages centraux avant de saisir la pièce, puis la transfère dans la chambre de nettoyage.
Un changement manuel des blocs de positionnement est requis lors du passage d'une variante de pièce à une autre. Cette station intègre une identification de la pièce (à base d'interrupteurs), des dispositifs anti-erreurs (détection axiale, détection radiale, détection d'orientation) ainsi qu'une protection sécurisée avec verrouillage électronique.
Étape 2 : Nettoyage par ultrasons et par pulvérisation (2ST) — 0,5 MPa
Le robot transfère la pièce à usiner sur la palette de la station de nettoyage par ultrasons. La palette descend, immergeant la pièce à usiner dans le bac de nettoyage, préalablement rempli de liquide de nettoyage. Le nettoyage par ultrasons (25 kHz) élimine les contaminants de toutes les surfaces et des passages internes.
Après le nettoyage par ultrasons, des buses de pulvérisation situées des deux côtés effectuent un nettoyage par pulvérisation de la surface de la pièce à usiner. Une fois le nettoyage terminé, le mécanisme de levage soulève la pièce à usiner, puis le robot la transfère vers la station suivante.
Étape 3 : Nettoyage à point fixe haute pression (3ST) — 15–20 MPa (max. 28 MPa)
Le robot transfère la pièce à usiner sur la palette de la station de nettoyage haute pression. Le module à trois axes XYZ positionne les buses pour le nettoyage haute pression des alésages centraux aux deux extrémités.
Après le nettoyage du trou central, le moteur servo actionne les bras de serrage pour immobiliser la pièce à usiner au moyen des pointes aux deux extrémités, tandis que les broches de positionnement s’engagent dans les trous correspondants. La palette descend, puis le mécanisme de serrage fait pivoter la pièce à usiner à l’angle spécifié.
Le module à trois axes XYZ effectue un nettoyage à haute pression, soit en points fixes, soit par balayage, des surfaces de la pièce à usiner et des galeries d’huile. Après le nettoyage, des buses de soufflage séchent la pièce à usiner. Le robot transfère ensuite la pièce à usiner vers la station suivante.
La broche est équipée d’un changement automatique de buse avec trois types de buses : buses droites, buses en éventail et buses inclinées, chacune associée à son support spécifique.
Étape 4 : Rinçage par pulvérisation (4ST)
Le robot transfère la pièce à usiner sur la palette de la station de rinçage. Le moteur servo actionne les bras de serrage pour immobiliser la pièce à usiner au moyen des pointes aux deux extrémités, tandis que les broches de positionnement s’engagent dans les trous correspondants. La palette descend, puis le mécanisme de serrage fait pivoter la pièce à usiner à l’angle spécifié.
Le module à trois axes XYZ effectue le rinçage ponctuel et balayé des surfaces des pièces usinées et des galeries d’huile. Après le rinçage, des buses de soufflage séchent la pièce usinée. Le robot transfère ensuite la pièce usinée vers la station suivante.
La broche intègre un changement automatique de buse avec trois types de buses : buses droites, buses en éventail et buses inclinées.
Étape 5 : Point de transfert (5ST)
Le robot dépose la pièce usinée nettoyée sur la palette de transfert. Le système de convoyeur à chaîne achemine la pièce usinée vers la station suivante.
Étape 6 : Séchage à l’air chaud (6ST)
La pièce usinée et la palette sont acheminées vers la station de séchage à l’air chaud. Des vérins de positionnement immobilisent la palette en place. Des vérins actionnent des lames d’air verticalement le long de la ligne d’arbre pour un séchage complet.
Après le séchage, tous les vérins reviennent à leurs positions initiales et la pièce usinée est acheminée vers la station suivante.
Étape 7 : Séchage sous vide (7ST)
La pièce usinée et la palette sont acheminées vers la station de séchage sous vide. Des vérins de positionnement verrouillent la palette en place. Le capot supérieur mobile sous vide descend pour former une chambre étanche avec la palette. La pompe à vide évacue la chambre et maintient le vide pendant une durée prédéfinie, éliminant l’humidité résiduelle de toutes les surfaces et des passages internes.
Après le séchage sous vide, tous les vérins reviennent à leurs positions initiales et la pièce usinée est acheminée vers la station suivante.
Étape 8 : Déchargement (8ST)
La pièce usinée et la palette sont acheminées vers la position de déchargement. L’opérateur retire la pièce usinée. Un changement manuel des blocs de positionnement de la palette est requis lors du passage d’une variante de pièce usinée à une autre.
Un ventilateur assure un soufflage d’air (avec chauffage à température réglable) sur la surface de la pièce usinée. Un rideau lumineux de sécurité protège l’opérateur. Un mécanisme de positionnement de la pièce usinée la place correctement pour le marquage au laser (marqueur laser fourni par le client).
Technologie de nettoyage haute pression
Le système offre un nettoyage à haute pression doté de performances exceptionnelles :
| Paramètre | Spécification |
|---|---|
| Pression de nettoyage | 15–20 MPa (réglable jusqu’à 28 MPa au maximum) |
| Pompe haute pression | INTER HF25, 73 L/min, 40 kW |
| Contrôle | Commande intelligente par variateur de fréquence (VFD) |
| Types de buse | Droit, en éventail, angulaire (changement automatique) |
| Caractéristique principale | Module à trois axes XYZ pour le positionnement et la numérisation de précision |
Contrôle de propreté technique
Dans la fabrication de moteurs automobiles, la propreté des galeries d’huile et des surfaces de vilebrequin influence directement la fiabilité et les performances du moteur.
Le système est conçu pour répondre aux exigences strictes de propreté :
| Zone des exigences | Spécification |
|---|---|
| Contamination résiduelle totale | ≤10 mg |
| Contamination des galeries d’huile | ≤ 3 mg |
| Taille maximale des particules | ≤ 0,6 mm |
| Nombre de particules (0,2–0,4 mm) | ≤ 100 particules |
| Nombre de particules (0,4 à 0,6 mm) | ≤ 15 particules |
| Particules > 0,6 mm | Non autorisée |
| Norme d’inspection | pression de rinçage : 0,6 MPa ; volume de rinçage : 1 000 mL ; membrane filtrante de 5 μm |
| Vérification du séchage | Aucune humidité visible sur les surfaces ou les passages ; aucune formation de rouille |
| Inspection visuelle | Aucune rayure, aucune marque d’impact, aucune tache d’eau ni aucune corrosion |
Gestion avancée de la filtration (tous les filtres équipés de barres magnétiques)
Le système utilise un système de filtration multicouche avec des barres magnétiques intégrées dans tous les filtres à sac pour l’élimination des particules en poudre :
| Scène | Type de filtre | Capacité | Précision | Médias | Quantité |
|---|---|---|---|---|---|
| Étape primaire (bac de nettoyage) | Séparateur magnétique | 600 L/min | 50 μm | Rouleau magnétique | 1 |
| Primaire (bac de rinçage) | Filtre grossier | 300 L/min | 40 mailles | Nylon (avec tiges magnétiques) | 2 |
| Secondaire (bac de nettoyage) | Filtre à sacs | 400 l/min | 25 μm | Non-tissé (avec tiges magnétiques) | 2 (1 actif + 1 de secours) |
| Secondaire (bac de rinçage) | Filtre à sacs | 400 l/min | 10 μm | Non-tissé (avec tiges magnétiques) | 2 (1 actif + 1 de secours) |
| Tertiaire (pompe haute pression) | Filtre à sacs | 400 l/min | 10 μm | Non-tissé (avec tiges magnétiques) | 2 (1 actif + 1 de secours) |
Caractéristiques de la filtration :
Tous les filtres à sac équipés de tiges magnétiques pour l’élimination des particules en poudre
Grilles magnétiques aux points de retour machine
Alarme de blocage avec commutateur manuel/échange sans interruption de la production
Capacité de changement de filtre sans arrêt
Intégration de la Fabrication Intelligente
Le système répond aux exigences de l’industrie 4.0 grâce à une connectivité de données complète :
Communication avec le système MES
Interface Ethernet RJ-45
Protocole de données ouvert pour l’intégration au système MES
Capacité de téléchargement et de téléversement des données de production
Interface Opérateur
IHMI Siemens avec affichage couleur
Affichage de l’état de l’équipement et des pannes
Alarmes sonores et visuelles (rouge/jaune/vert)
Programme API avec protection par mot de passe à trois niveaux
Rappels d’entretien quotidien avec escalade (l’opérateur ne peut pas les annuler ; une confirmation du responsable est requise)
Système de contrôle
API SIEMENS S7-1500
Communication bus PROFINET avec variateurs de fréquence (VFD) et entrées/sorties terrain
Classe de protection des composants électriques : IP54
Configuration du compteur électrique pour la surveillance énergétique
CAS D'APPLICATION
| Paramètre | Spécification |
|---|---|
| Projet | Principal fabricant automobile de vilebrequins — Système de nettoyage final multi-postes pour vilebrequins |
| Pièce à usiner | vilebrequins automobiles à 4 cylindres (≤ 800 mm / ≤ 60 kg) |
| Temps de cycle | ≤ 180 secondes par pièce (y compris le chargement/déchargement robotisé) |
| Technologies de nettoyage | Ultrasons + pulvérisation à 0,5 MPa + haute pression 15–20 MPa (max. 28 MPa) + rinçage + séchage à l’air chaud + séchage sous vide |
| Température de nettoyage | 35–45 °C |
| Robot | ABB IRB6700-200/2,6, IP67, 100 kg |
| Système de contrôle | API SIEMENS S7-1500 |
| Capacité du réservoir | 2 500 L (1 200 + 800 + 500 L) |
| Puissance totale | 180 kW (y compris les chauffages de 60 kW) |
| Air comprimé | 6 Nm³/min |
Solution complète de nettoyage
Big Bird Industrial fournit des solutions d’ingénierie complètes, notamment :
Développement du processus
Analyse des composants pour les vilebrequins automobiles
Conception du procédé de nettoyage pour les applications de nettoyage final
Évaluation des exigences de propreté
Intégration des équipements
Systèmes de nettoyage à plusieurs postes
Technologie de nettoyage par ultrasons (25 kHz)
Systèmes de nettoyage à haute pression (15–20 MPa, max. 28 MPa)
Systèmes de séchage sous vide
Systèmes de manutention de convoyeurs et de palettes
Systèmes de changement automatique de buses
Connexion à la fabrication intelligente
Interface MES
Acquisition de données de production
Surveillance de l'énergie
Pourquoi choisir Big Bird Industrial
Expérience dans le domaine des vilebrequins automobiles
Big Bird Industrial se spécialise dans les solutions de nettoyage de précision pour les composants de la chaîne cinématique automobile, avec une expérience éprouvée dans le nettoyage final des vilebrequins destinés aux principaux fabricants mondiaux de moteurs automobiles.
Technologie de nettoyage à plusieurs postes
Le système intègre le nettoyage par ultrasons, le nettoyage par projection, le nettoyage ponctuel à haute pression (15–20 MPa, max. 28 MPa), le rinçage, le séchage à l’air chaud et le séchage sous vide dans une configuration compacte unique comportant huit postes, afin d’éliminer de façon complète toutes les contaminations.
Nettoyage à haute pression avec changement automatique de buse
Le système intègre un nettoyage à haute pression XYZ à trois axes avec capacité de changement automatique de buse (busées droites, en ventilateur et angulaires) pour un nettoyage précis de tous les canaux d’huile, des trous centraux et des surfaces.
Capacité d’ingénierie au niveau système
L’entreprise fournit des solutions complètes, de la conception du procédé de nettoyage jusqu’à son intégration en production, y compris le nettoyage par ultrasons, le nettoyage à haute pression, le séchage sous vide et la connectivité MES.
Ingénierie sur mesure non standard
Chaque composant et chaque ligne de production présente des exigences spécifiques. Big Bird Industrial propose des solutions d’ingénierie sur mesure fondées sur :
L’analyse de la structure et du matériau du composant
Développement du procédé de nettoyage
La conception sur mesure de dispositifs de fixation et d’automatisation
L’intégration dans l’aménagement de l’usine et le flux de production
FAQ
Quels composants ce système de nettoyage traite-t-il ?
Ce système est conçu pour les vilebrequins automobiles d’une longueur maximale de 800 mm, d’un diamètre de rotation de Φ250 mm et d’un poids maximal de 60 kg, destinés à la fabrication de moteurs.
Quelle pression de nettoyage est disponible ?
Le système délivre un nettoyage à haute pression de 15 à 20 MPa (réglable jusqu’à 28 MPa au maximum), avec commande intelligente par variateur de fréquence (VFD), ainsi qu’un nettoyage par pulvérisation à 0,5 MPa.
Quelles technologies de nettoyage sont intégrées ?
Le système intègre, dans une configuration à 8 postes, le nettoyage par ultrasons (25 kHz), le nettoyage par pulvérisation, le nettoyage à haute pression ponctuel, le rinçage par pulvérisation, le séchage à l’air chaud et le séchage sous vide.
Quels contaminants peuvent être éliminés ?
Il élimine les fluides de coupe, les copeaux métalliques, les contaminants huileux et les résidus particulaires des galeries d’huile, des trous centraux et de toutes les surfaces externes.
Quels niveaux de propreté peuvent être atteints ?
Contamination résiduelle totale ≤ 10 mg ; contamination des galeries d’huile ≤ 3 mg ; taille maximale des particules ≤ 0,6 mm ; limites strictes du nombre de particules par plage de taille.
Prend-il en charge l’intégration à une production automatisée ?
Oui. Le système intègre un chargement automatique via une interface robotisée à portique, une identification automatique des pièces, une protection contre les erreurs et une capacité de communication avec le système de gestion de la production (MES).
Quel est le temps de cycle typique ?
Le système assure un temps de cycle ≤ 180 secondes par pièce (y compris le chargement/déchargement robotisé), ce délai étant personnalisable selon les exigences de chaque ligne de production.
Nettoyage final de vilebrequin dans la fabrication de moteurs automobiles
Nettoyage final de vilebrequin dans la fabrication de moteurs automobiles
Le nettoyage final de la vilebrequin est un processus critique entre l’usinage et l’assemblage dans la fabrication des moteurs automobiles. Les vilebrequins, dotés de galeries d’huile complexes, de trous centraux et de surfaces de précision, nécessitent des technologies de nettoyage avancées afin d’éliminer les fluides de coupe, les copeaux métalliques, les contaminants huileux et les résidus particulaires. Le nettoyage par ultrasons atteint les passages internes auxquels le nettoyage par projection conventionnel ne peut pas accéder, tandis que le nettoyage à haute pression garantit l’élimination complète des contaminants tenaces sur toutes les surfaces.
Nettoyage par ultrasons et à haute pression pour composants de vilebrequin
Les vilebrequins automobiles posent des défis de nettoyage uniques en raison de leurs géométries complexes, de leurs canaux d’huile et de leurs surfaces de précision. Le nettoyage par ultrasons élimine efficacement les contaminants des passages internes et des trous borgnes, tandis que le nettoyage à haute pression (15–20 MPa, max 28 MPa) fournit la puissance de nettoyage nécessaire pour les résidus tenaces. Des séquences de nettoyage multi-étapes avec séchage intégré garantissent l’élimination complète des contaminants et une protection contre la corrosion.
Technologie de séchage sous vide pour la protection des composants
La technologie de séchage sous vide assure l’élimination totale de l’humidité des surfaces et des passages internes des vilebrequins, sans contrainte thermique ni taches d’eau. L’environnement à pression réduite abaisse la température de vapeur saturée, permettant ainsi une évaporation efficace de l’humidité résiduelle. Associé au séchage à l’air chaud, le séchage sous vide élimine tout risque de corrosion et de taches d’eau sur les surfaces de précision.
Technologie de filtration magnétique pour l’élimination des particules en poudre
Une filtration efficace est essentielle pour maintenir la qualité du nettoyage des vilebrequins. Les séparateurs magnétiques et les filtres à sac équipés de barres magnétiques éliminent efficacement les particules de poudre ferreuse du fluide de nettoyage, protégeant ainsi les pompes et les buses tout en garantissant des résultats de nettoyage constants. La capacité de changement de filtre sans arrêt, associée à des alarmes de colmatage, assure un fonctionnement continu sans interruption de la production.
Spécifications techniques
| Spécification | DESCRIPTION |
|---|---|
| Type de produit | Système de nettoyage final à postes multiples pour vilebrequins automobiles |
| Application | Nettoyage final des vilebrequins de moteurs automobiles |
| Pièce à usiner | Vilebrequins automobiles (≤ 800 mm / ≤ Ø 250 mm / ≤ 60 kg) |
| Technologie de nettoyage | Ultrasons (25 kHz) + Pulvérisation (0,5 MPa) + Point fixe haute pression (15–20 MPa, max. 28 MPa) + Rincage + Séchage à l’air chaud + Séchage sous vide |
| Température de nettoyage | 35–45 °C (chauffage électrique) |
| Chauffage | 4 résistances chauffantes de 15 kW chacune, avec préchauffage |
| Temps de cycle | ≤ 180 secondes par pièce (y compris chargement/déchargement robotisés) — personnalisable |
| Modèle de robot | ABB IRB6700-200/2.6 |
| Protection robotisée | IP67 |
| Charge utile du robot | 100 kg |
| Pompe haute pression | INTER HF25, 73 L/min, MAX 28 MPa, 40 kW, variateur de fréquence |
| Système de contrôle | API SIEMENS S7-1500 |
| Interface de fréquence | Écran tactile Siemens de 9 pouces |
| Protocole de communication | PROFINET, Ethernet RJ-45 |
| Capacité du réservoir | 2 500 L (1 200 + 800 + 500 L) |
| Système de filtration | Multi-étapes (séparateur magnétique / filtre grossier / filtres à sac de 25 μm / 10 μm) |
| Puissance totale | 180 kW (y compris les chauffages de 60 kW) |
| Air comprimé | 6 Nm³/min |
| Consommation d'eau | 2 500 L |
| Niveau sonore | ≤ 75 dB (au ralenti) |
| Alimentation électrique | Courant alternatif 380 V, 50 Hz, triphasé |
