
 EN



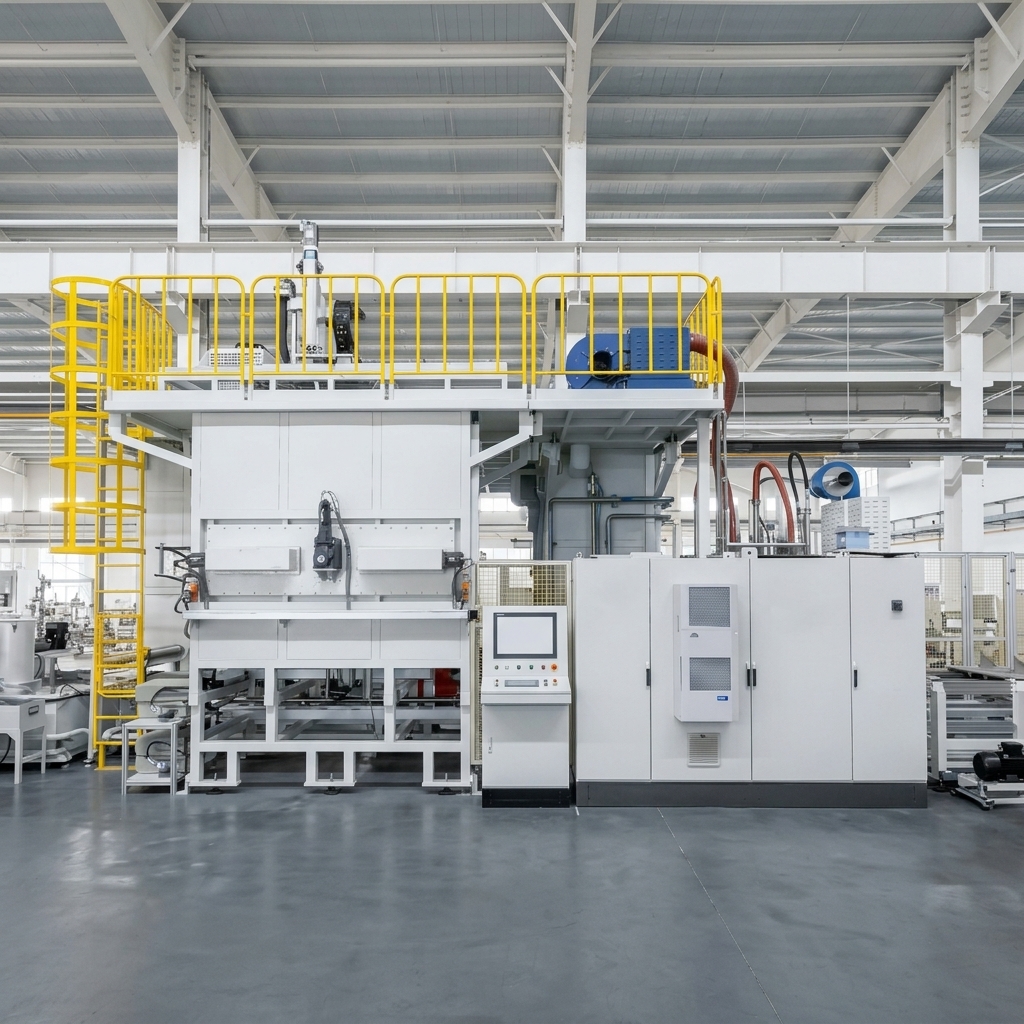
Automotive Crankshaft Multi-Station Final Cleaning System for Engine Manufacturing
Solutio clavis-in-mano personalis pro magno fabricante crankshaft automobilium
Applicatio: Purificatio Finalis Crankshaft pro Fabrica Motorum Automobilium
Workpiece: Axis automobilium — Longitudo ≤800 mm, Diametrum oscillans ≤Φ250 mm, Pondus ≤60 kg
Processus Purificationis: Netio ultrasonico + Netio per aspersionem (0.5 MPa) + Netio punctiforme ad altam pressionem (15–20 MPa) + Enutrio per aspersionem + Siccatio aere calido + Siccatio sub vacuo
Pressio purgationis: Ad alta pressio 15–20 MPa (maxime 28 MPa) / per aspersionem 0.5 MPa — ad libitum configurabile
Purificatio Ultrasonica: Statio integrata netionis ultrasonicae — ad libitum configurabile
Cleaning Temperature: 35–45°C (Calefactio Electrica) — ad mensuram variabilis
Tempus cycli: ≤180 secunda pro singulo opere (incl. onus et deponere robotis) — ad libitum configurabile secundum postulationes lineae productionis
Cleanliness Requirement: Contaminatio residua totalis ≤10 mg; Contaminatio canalis olei ≤3 mg; Magnitudo particalium ≤0.6 mm; Limites numeri particalium pro singulis magnitudinibus — ad libitum configurabile secundum postulationes clientis
Drying Technology: Siccatio aere calido + Siccatio sub vacuo
Robot Configuration: robot sex-axialis (IP67, pondus portandum 100 kg) — ad libitum configurabile
Impositio/Expositio: Onus automaticum (robot gantry) / Depositio manu facta — ad libitum configurabile
DESCRITIO
Automotive Crankshaft Multi-Station Final Cleaning System
Systema Industriale Purificationis Finalis Multistationis pro Axis Crank Avium Magnarum est elaboratum ad purificationem finalem axis crank automobilium post operationes machinationis et politurae oleosa. Systema removet liquida sectionis, fragmenta metallica, contaminantes oleosi, et residua particulata ex galeriis oleosis, foraminibus filetatis, et omnibus superficiebus externis antequam ad coniunctionem.
The equipment is provided as a turnkey solution including design, manufacturing, installation, and commissioning.
Workpiece Applications
Systema accommodat componentes axis crank automobilium:
| Parametrus | Specificatio |
|---|---|
| Longitudo Axis Crank | ≤800 mm |
| Diametros rotationis | ≤Φ250 mm |
| Gravitas | ≤60 kg |
| Materia | Ferrum Forgiatum vel Ferro Fuso |
| Productum Principale | axis Crank Quadrifurcus pro Motoribus Automobilium |
| Producta compatibilia | Variantes addititionales per mutatio instrumentorum (manualis) |
Omnes opuscula sunt automobilium axis curvi pro applicationibus fabricae motorum. Systema est constructum cum facultate manualis mutationis pro variantibus additis axis curvi per substitutionem fixurae, adaptationem programmatum, et modificationem trajectoriae robotis.
Productio automatica mixta modello
Systema productionem automaticam mixtam modellorum suportat cum:
Inpositio automatica
Robotis gantry automaticus opusculum ponit in sedibus localis V-block ad stationem onerandi
Mechanisma impellens glissans opusculum transferre ad positionem robotis capiendi
Efflatio foraminis centralis ante apprehensionem robotis
Systema identificationis opusculorum (basatum in commutatoribus) pro variantibus iam existentibus
Praeservatio errorum: detectio axialis, detectio radialis, et detectio orientationis extremi magni/petiti
Tutela securitatis cum interblocco electronicis
Systema Robotici
Robotis ABB IRB6700-200/2.6 6-axialis
IP67 Praesidium
onus maximum 100 kg
Robot gripper features self-locking function (workpiece cannot fall on power/air loss)
Manual gripper change for different workpiece variants
Manual Unloading
Operator removes workpiece at the unloading station
Safety light curtain for operator protection
Workpiece locating mechanism for laser marking (laser marker provided by customer)
Processus Mundandi Multistadium
The system combines multiple cleaning technologies in an 8-stage automated sequence:
Stadium 1: Impositio (1ST)
The gantry robot automatically places the workpiece onto V-block locating seats at the loading station. The slide drive mechanism transfers the workpiece to the robot pick-up position. The robot performs center hole blow-off before gripping, then transfers the workpiece into the cleaning chamber.
Manual changeover of locating blocks is required when switching workpiece variants. The station features workpiece identification (switch-based), error-proofing (axial detection, radial detection, orientation detection), and safety guard with electronic interlock.
Gradus 2: Purificatio Ultrasonica et per Asperginationem (2ST) — 0,5 MPa
Robot transmittit opus ad palletam stationis purificationis ultrasonicae. Palleta deprimatur, opus in vas purificationis immersum faciens, quod iam antea cum liquido purificante impletum est. Purificatio ultrasonica (25 kHz) contaminantes ab omnibus superficiebus et internis canaliculis removet.
Post purificationem ultrasonicam, aspergines ex utraque parte opus superficiem aspergunt. Post purificationem, machina elevans opus sublevat, et robot opus ad stationem sequentem transferre potest.
Gradus 3: Purificatio ad Altam Pressionem in Puncto Fixo (3ST) — 15–20 MPa (Maxime 28 MPa)
Robot opus ad palletam stationis purificationis ad altam pressionem transferre potest. Modulus triaxialis XYZ positionem asperginum ad purificationem foraminum centralium in utroque extremo determinat.
Post cleaning of central hole, servo motor drives clamping arms to grip workpiece via centers at both ends, while locating pins engage locating pin holes. Pallet descends, and clamping mechanism rotates workpiece to specified angle.
XYZ three-axis module executes fixed-point and scanning high-pressure cleaning of workpiece surfaces and oil galleries. After cleaning, blow-off nozzles dry workpiece. Robot then transfers workpiece to next station.
Spindle features automatic nozzle change with three nozzle types: straight nozzles, fan nozzles, and angled nozzles, each with dedicated nozzle holders.
Stage 4: Spray Rinsing (4ST)
Robot transfers workpiece to rinsing station pallet. Servo motor drives clamping arms to grip workpiece via centers at both ends, while locating pins engage locating pin holes. Pallet descends, and clamping mechanism rotates workpiece to specified angle.
Modulus XYZ triaxialis perficit lavationem puncti fixi et lavationem scanning super superficies opus et galeriae olei. Post lavationem, dyspensatores expiratorii exsiccant opus. Deinde robotus transfert opus ad stationem sequentem.
Axis portat mutuationem automaticam dyspensatorum cum tribus generibus dyspensatorum: dyspensatoribus rectis, dyspensatoribus ventorum, et dyspensatoribus obliquis.
Gradus 5: Punctum Transferendi (5ST)
Robotus ponit opus purgatum super palletam transferendi. Systema convectivum catenarum transfert opus ad stationem sequentem.
Gradus 6: Exsiccatio Aere Calido (6ST)
Opus et palleta conducuntur ad stationem exsiccationis aere calido. Cylindri positionis fixant palletam in positione. Cylindri movent cultrum aeris sursum et deorsum trans axem curvatum pro exsiccatione perfecta.
Post exsiccationem, omnes cylindri revertuntur ad positiones suas originarias, et opus conducitur ad stationem sequentem.
Gradus 7: Exsiccatio Sub Vacuo (7ST)
Opus et palleta ad stationem siccationis sub vacuo transportantur. Cylindri positionis palletam in situ constringunt. Superior velum vacuum mobile descendit ut cameram hermeticam cum palleta formet. Machina vacuum cameram evacuat et vacuum per tempus praefinitum servat, umorem residuum ab omnibus superficiebus et canaliculis internis removens.
Post siccationem sub vacuo, omnes cylindri ad positiones suas originales revertuntur, et opus ad stationem sequentem transportatur.
Fase 8: Exoneratio (8ST)
Opus et palleta ad positionem exonerandam transportantur. Operator ex opere removet. Mutatio manualis blocorum localium palletae necessaria est ubi variantes operis mutantur.
Ventilator aerem ad opus efflat (cum calefactione temperaturae regolabili). Cortina lucis salutarem operatorem protegit. Mechanismus localis opus ad marcationem laseralem disponit (marcator laser a cliente praebitus).
Tecnologia purgationis ad altam pressionem
Systema purgationem ad altam pressionem cum facultate egregia habet:
| Parametrus | Specificatio |
|---|---|
| Pressio purgationis | 15–20 MPa (Maxima regulabilis 28 MPa) |
| Pompa alti pressionis | INTER HF25, 73 L/min, 40 kW |
| Regulatio | Controllo intelligentis VFD |
| Genera Rostrorum | Directus, Ventilatorius, Inclinatus (Mutatio automatica) |
| Feature Clavis | Modulus XYZ triaxialis pro positione praecisa et exploratione |
Controlus Puritatis Technicae
In fabrica motorum automotive, puritas galeriarum olei axis cami et superficierum directe afficit fiduciam et functionem motoris.
Systema ad strictas exigentias munditiae designatum est:
| Area requisiti | Specificatio |
|---|---|
| Contaminatio Residualis Totalis | ≤10 mg |
| Contaminatio galeriae olei | ≤3 mg |
| Maximam particulam Location | ≤0.6 mm |
| Numerus particulae (0.2–0.4 mm) | ≤100 particulae |
| Particle Count (0.4–0.6 mm) | ≤15 particles |
| Particles >0.6 mm | Non |
| Standard inspectus | 0.6 MPa flush pressure, 1,000 mL flush volume, 5 μm filter membrane |
| Drying Verification | No visible moisture on surfaces or passages; no rust formation |
| Inspectio visualis | No scratches, impact marks, water spots, or corrosion |
Advanced Filtration Management (All Filters with Magnetic Rods)
The system employs a multi-stage filtration system with magnetic rods in all bag filters for powder particle removal:
| Scena | Genus Filtrum | Capacity | Accuratio | Media | Quantitās |
|---|---|---|---|---|---|
| Primary (Cleaning Tank) | Separator magneticus | 600 L/min | 50 μm | Magnetic Roll | 1 |
| Primarius (Lavatio Cisterna) | Crassus Filtrum | 300 L/min | 40 reticulum | Nylon (cum Magneticis Virgis) | 2 |
| Secundarius (Purgatio Cisterna) | Sacculum filter | 400 L/min | 25 μm | Non-Textilis (cum Magneticis Virgis) | 2 (1 Activus + 1 Standby) |
| Secundarius (Lavatio Cisterna) | Sacculum filter | 400 L/min | 10 μm | Non-Textilis (cum Magneticis Virgis) | 2 (1 Activus + 1 Standby) |
| Tertius (Alta-Pressio Machina) | Sacculum filter | 400 L/min | 10 μm | Non-Textilis (cum Magneticis Virgis) | 2 (1 Activus + 1 Standby) |
Filtration Features:
Omnes sacculi filtrantes cum magneticis virgis pro pulvere particulae remotione
Griddes magneticis in punctis fluxus reditus machinae
Allarmum obstructionis cum commutatore manualem/mutatione sine interruptione productionis
Capacitas ad mutandum filtrum sine intermissione
Intelligent Manufacturing Integration
Systema ad requisita Industriae 4.0 suffragat per integram connexione datorum:
Communicatio cum MES
Interfacs Ethernet RJ-45
Protocolum datum apertum pro integratione MES
Capacitas ad ascensum et descensum datum productionis
Interfacing operatoris
HMI Siemens cum display coloratum
Status apparatus et ostensio defectuum
Allarma auditiva et visualia (rubea/flava/viridia)
Programma PLC cum protectione triplex per password
Monita pro maintenance diei cum escalatione (operator non potest purgare, confirmatio magistri requiritur)
Systema regens
SIEMENS S7-1500 PLC
Communicatio bus PROFINET cum VFDs et I/O campi
Gradus protectionis componentium electricorum: IP54
Configuratio metri potentiae pro monitoratione energiae
Applicationem Causa
| Parametrus | Specificatio |
|---|---|
| Project | Magnus fabricator axis automobilis — Systema finalis purgationis axis automobilis multi-stationis |
| Workpiece | axes automobilis quattuor-cylindrici (≤800 mm / ≤60 kg) |
| Exolvuntur tempore | ≤180 secunda per partem (includens onerationem/deonerationem robotica) |
| Technologiae Purificationis | Ultrasonica + Aspersio 0.5 MPa + HP 15–20 MPa (Max 28 MPa) + Lavatio + Siccatio aere calido + Siccatio sub vacuo |
| Temperatura de purgatio | 35–45°C |
| Robot | ABB IRB6700-200/2.6, IP67, 100 kg |
| Systema regens | SIEMENS S7-1500 PLC |
| Capacitas vasculi | 2 500 L (1 200 + 800 + 500 L) |
| Summa potentia | 180 kW (includens calefactores 60 kW) |
| Air comprimé | 6 Nm³/min |
Solutio Purificationis Completa
Big Bird Industrial praebet solutiones technicas comprehensivas, inter quas:
Developementum Processus
Component analysis for automotive crankshafts
Cleaning process design for final cleaning applications
Aestimatio necessitatum de munditia
Integratio Instrumentorum
Multi-station cleaning systems
Ultrasonic cleaning technology (25 kHz)
High-pressure cleaning systems (15–20 MPa, max 28 MPa)
Vacuum drying systems
Systema de tractatio per convectores et palletas
Automatic nozzle change systems
Coniunctio Fabricationis Intellegentis
MES interface
Acquisitio datum productionis
Monitoratio Energiae
Cur Big Bird Industrial eligeres
Automotive Crankshaft Experience
Big Bird Industrial specializes in precision cleaning solutions for automotive powertrain components, with proven experience in crankshaft final cleaning for major automotive engine manufacturers.
Multi-Station Cleaning Technology
Systema integrat purgationem ultrasonican, purgationem per aspersionem, purgationem ad punctum fixum ad altam pressionem (15–20 MPa, maxime 28 MPa), lavationem, siccationem per aerem calidum, et siccationem sub vacuo in unica configuratione compacta octo-stationum pro eliminatione comprehensiva contaminantium.
Purgatio ad Altam Pressionem cum Mutatione Automatica Dysi
Systema habet purgationem ad altam pressionem in tribus axibus XYZ cum facultate mutationis automaticae dysi (dysae rectae, a ventaglio, et obliquae) pro purgatione praecisa omnium galeriarum olei, foraminum centralium, et superficierum.
Capacitas Ingenieriae ad Nivellem Systematis
Societas solutiones completas praebet a developmento processus purgationis usque ad integrationem in productione, incluse purgationem ultrasonicam, purgationem ad altam pressionem, siccationem sub vacuo, et connexionem ad MES.
Customized Non-Standard Engineering
Each component and production line has unique requirements. Big Bird Industrial provides customized engineering solutions based on:
Component structure and material analysis
Evolutio Processus Purgationis
Customized fixture and automation design
Factory layout and production flow integration
Întrebări frecvente
Quae componentia hoc systema purgat?
Hoc systema est designatum pro axis automobilium usque ad 800 mm longitudinem, diametrum oscillans Φ250 mm, et pondus 60 kg pro fabrica motorum.
Quae pressio purgationis disponibilis est?
Systema praebet purgationem ad altam pressionem ad 15–20 MPa (maxime 28 MPa adiustabilis) cum controllo intelligenti VFD, et purgationem per aspersionem ad 0.5 MPa.
Quae technologiae purgationis integratae sunt?
Sistemo integras ultrasonan purigon (25 kHz), spraj-purigon, alt-preman fiksan punktan purigon, spraj-rincon, varman aeran sekigon kaj vakuan sekigon en 8-stacia konfiguro.
Quae contaminantia removeri possunt?
Ĝi forigas tranĉ-fluojn, metalajn ŝipojn, oleajn kontaminojn kaj partiklan reston el ole-kanaloj, centraj truoj kaj ĉiuj eksteraj surfacoj.
What cleanliness levels can be achieved?
Tuta resta kontamino ≤10 mg; kontamino de ole-kanaloj ≤3 mg; maksimuma partikla grandeco ≤0,6 mm; kun striktaj limoj por partikla kvanto laŭ ĉiu grandeca intervalo.
Num integratio productionis automaticae suportatur?
Jes. La sistemo havas aŭtomatan ŝarĝadon per gantro-robota interfaco, aŭtomatan identigon de laborpeco, erar-prizorgon kaj kapablon komuniki kun MES.
What is the typical cycle time?
La sistemo liveras ≤180 sekundojn por ĉiu peco (inkluzive de robotŝarĝado/malŝarĝado), kun cikla tempo adaptebla laŭ la postuloj de la produktolinio.
Purificatio Finalis Axis Crank in Fabricatione Motorum Automobilium
Purificatio Finalis Axis Crank in Fabricatione Motorum Automobilium
Nettoyage final de la manivelle est un processus critique entre l’usinage et l’assemblage dans la fabrication des moteurs automobiles. Les manivelles avec des galeries d’huile complexes, des trous centraux et des surfaces de précision exigent des technologies de nettoyage avancées pour éliminer les fluides de coupe, les copeaux métalliques, les contaminants huileux et les résidus particulaires. Le nettoyage par ultrasons atteint les passages internes auxquels le nettoyage par pulvérisation conventionnel ne peut pas accéder, tandis que le nettoyage à haute pression garantit l’élimination complète des contaminants tenaces sur toutes les surfaces.
Nettoyage par ultrasons et à haute pression pour composants de manivelle
Crankshaft automobilium difficultates peculiares propter geometrias complexas, galerias olei, et superficies praecisas. Pulverizatio ultrasonica efficaciter removet contaminantes ex ductibus internis et foraminibus caecis, dum pulverizatio altae pressionis (15–20 MPa, max 28 MPa) praebet vim pulvere necessariam ad residua obstinata. Series pulvere multistadii cum siccatione integrata certificantur eliminationem completam contaminantium et protectionem contra corrosionem.
Tecnologia siccationis sub vacuo pro protectione componentium
Tecnologia siccationis sub vacuo certificat eliminationem completam umoris ab superficiebus crankshaftrum et ductibus internis sine stress thermico aut maculis aquae. Ambiens pressionis diminutae temperaturam vaporis saturati minuit, sic umorem residuum efficiens evaporare. Combinata cum siccatione aere calido, siccatio sub vacuo eliminat periculum corrosionis et macularum aquae in superficiebus praecisis.
Tecnologia filtrationis magneticae pro removale particulae pulveris
Filtratio efficax est essentialis ad qualitatem purgationis in purgatione axis cami servandam. Separatores magneticis et filtrorum sacculorum cum baculis magneticis particulas pulveris ferrosas ex liquido purgatorio efficebant, pompas et dysprosas protegentes dum resultata purgationis constantia servantur. Facultas mutationis filtrorum sine intermissione cum alarum obstruendarum certa operationem continuam sine interruptionibus productionis assicurat.
Specificationes technicae
| Specificatio | DESCRITIO |
|---|---|
| Typus Producti | Automotive Crankshaft Multi-Station Final Cleaning System |
| Applicatio | Purgatio finalis axis cami motorum automotive |
| Workpiece | Axes cami automotive (≤800 mm / ≤Φ250 mm / ≤60 kg) |
| Technologia purgandi | Ultrasonica (25 kHz) + Aspersio (0.5 MPa) + HP puncti fixi (15–20 MPa, max 28 MPa) + Lavatio + Siccatio aere calido + Siccatio sub vacuo |
| Temperatura de purgatio | 35–45°C (Electric Heating) |
| Calefaciens | 15 kW × 4 calefactores, facultas praecalefactionis |
| Exolvuntur tempore | ≤180 secunda per partem (incl. oneratio/deoneratio robotica) — personalizabilis |
| Modelis roboticis | ABB IRB6700-200/2.6 |
| Protectio Robotica | IP67 |
| Onus quod robot potest ferre | 100 KG |
| Pompa alti pressionis | INTER HF25, 73 L/min, MAX 28 MPa, 40 kW, VFD |
| Systema regens | SIEMENS S7-1500 PLC |
| HMI | Siemens 9" Touch Screen |
| Protocollo communicationis | PROFINET, Ethernet RJ-45 |
| Capacitas vasculi | 2 500 L (1 200 + 800 + 500 L) |
| Systema filtationis | Multi-Stage (Magnetic Separator / Coarse Filter / Bag Filters 25 μm / 10 μm) |
| Summa potentia | 180 kW (includens calefactores 60 kW) |
| Air comprimé | 6 Nm³/min |
| Consumptio aquae | 2,500 L |
| Gradus strepitus | ≤75 dB (idle) |
| Fons Potentiae | AC 380V 50Hz Three-Phase |
