
 EN



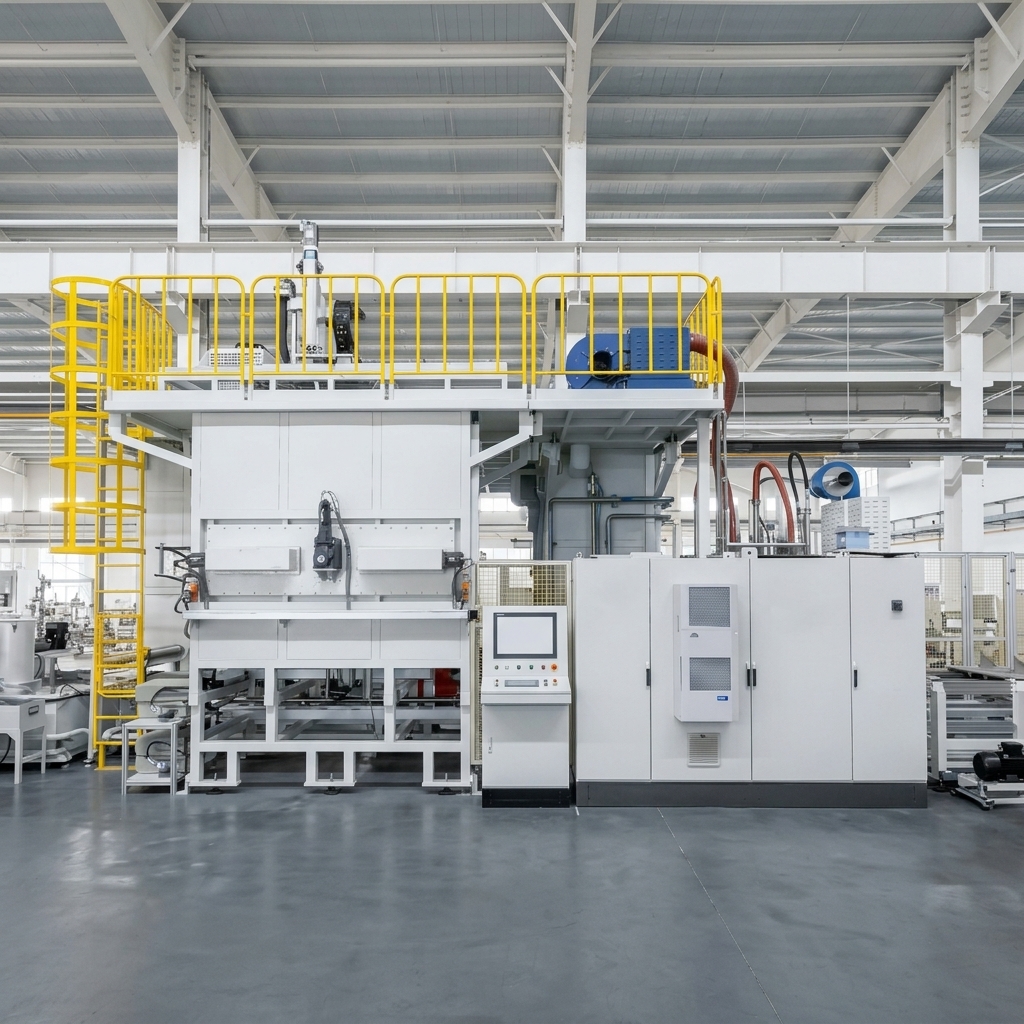
ระบบล้างสุดท้ายแบบหลายสถานีสำหรับเพลาข้อเหวี่ยงยานยนต์ ใช้ในกระบวนการผลิตเครื่องยนต์
โซลูชันแบบครบวงจรที่ปรับแต่งเฉพาะสำหรับผู้ผลิตเพลาข้อเหวี่ยงยานยนต์รายใหญ่
การใช้งาน: การล้างขั้นสุดท้ายของเพลาข้อเหวี่ยงสำหรับการผลิตเครื่องยนต์ยานยนต์
ชิ้นงาน: เพลาข้อเหวี่ยงสำหรับยานยนต์ — ความยาวไม่เกิน 800 มิลลิเมตร เส้นผ่านศูนย์กลางการแกว่งไม่เกิน 250 มิลลิเมตร น้ำหนักไม่เกิน 60 กิโลกรัม
กระบวนการทำความสะอาด: การทำความสะอาดด้วยคลื่นอัลตราโซนิก + การฉีดล้าง (แรงดัน 0.5 เมกะพาสคาล) + การล้างจุดคงที่ด้วยแรงดันสูง (15–20 เมกะพาสคาล) + การล้างด้วยฝอยน้ำ + การทำให้แห้งด้วยลมร้อน + การทำให้แห้งแบบสุญญากาศ
แรงดันในการล้าง: แรงดันสูง 15–20 เมกะพาสคาล (สูงสุด 28 เมกะพาสคาล) / ฝอยน้ำ 0.5 เมกะพาสคาล — ปรับแต่งได้
การล้างด้วยคลื่นอัลตราโซนิก: สถานีทำความสะอาดด้วยคลื่นอัลตราโซนิกแบบบูรณาการ — ปรับแต่งได้
อุณหภูมิการทำความสะอาด: 35–45 องศาเซลเซียส (ให้ความร้อนด้วยไฟฟ้า) — ปรับแต่งได้
เวลาในการทำงาน: ไม่เกิน 180 วินาทีต่อชิ้น (รวมการโหลด/ปลดโหลดด้วยหุ่นยนต์) — ปรับแต่งได้ตามข้อกำหนดของสายการผลิต
ข้อกำหนดด้านความสะอาด: สิ่งสกปรกที่เหลือทั้งหมดไม่เกิน 10 มิลลิกรัม; สิ่งสกปรกในช่องทางน้ำมันไม่เกิน 3 มิลลิกรัม; ขนาดอนุภาคไม่เกิน 0.6 มิลลิเมตร; ขีดจำกัดจำนวนอนุภาคตามช่วงขนาด — ปรับแต่งได้ตามข้อกำหนดของลูกค้า
เทคโนโลยีการทำให้แห้ง: การทำให้แห้งด้วยลมร้อน + การทำให้แห้งแบบสุญญากาศ
การจัดวางหุ่นยนต์: หุ่นยนต์ 6 แกน (ระดับป้องกัน IP67 รับน้ำหนักได้ 100 กิโลกรัม) — ปรับแต่งได้
การโหลด/ปลดโหลด: การโหลดอัตโนมัติด้วยหุ่นยนต์แบบโครงข่าย / การปลดโหลดด้วยมือ — ปรับแต่งได้
คำอธิบาย
ระบบล้างสุดท้ายแบบหลายสถานีสำหรับเพลาข้อเหวี่ยงยานยนต์
ระบบทำความสะอาดขั้นสุดท้ายแบบหลายสถานีสำหรับเพลาข้อเหวี่ยงของบริษัท The Big Bird Industrial ถูกพัฒนาขึ้นเพื่อทำความสะอาดเพลาข้อเหวี่ยงยานยนต์หลังการกลึงและขั้นตอนการขัดด้วยน้ำมัน โดยระบบจะกำจัดของเหลวที่ใช้ในการตัด ชิ้นส่วนโลหะที่หลุดออก สารปนเปื้อนจากน้ำมัน และเศษสิ่งสกปรกที่เป็นอนุภาคออกจากช่องเดินน้ำมัน รูเกลียว และพื้นผิวด้านนอกทั้งหมดก่อนการประกอบ
อุปกรณ์จัดจำหน่ายเป็นโซลูชันแบบครบวงจร รวมถึงการออกแบบ การผลิต การติดตั้ง และการเดินเครื่อง
การประยุกต์ใช้กับชิ้นงาน
ระบบสามารถรองรับชิ้นส่วนเพลาข้อเหวี่ยงยานยนต์ได้ดังนี้:
| พารามิเตอร์ | ข้อกำหนด |
|---|---|
| ความยาวเพลาข้อเหวี่ยง | ไม่เกิน 800 มิลลิเมตร |
| เส้นผ่านศูนย์กลางการสวิง | ไม่เกิน เส้นผ่านศูนย์กลาง 250 มิลลิเมตร |
| น้ำหนัก | ไม่เกิน 60 กิโลกรัม |
| วัสดุ | เหล็กปลอมรูปหรือเหล็กหล่อ |
| ผลิตภัณฑ์หลัก | เพลาข้อเหวี่ยง 4 สูบ สำหรับเครื่องยนต์ยานยนต์ |
| ผลิตภัณฑ์ที่เข้ากันได้ | รุ่นอื่นๆ เพิ่มเติมสามารถทำได้ผ่านการเปลี่ยนแปลงอุปกรณ์ (แบบปรับด้วยมือ) |
ชิ้นงานทั้งหมดเป็นเพลาข้อเหวี่ยงสำหรับใช้ในกระบวนการผลิตเครื่องยนต์ยานยนต์ ระบบถูกออกแบบให้สามารถเปลี่ยนรุ่นเพลาข้อเหวี่ยงเพิ่มเติมได้ด้วยตนเอง โดยการเปลี่ยนแปลงอุปกรณ์ยึดจับ ปรับโปรแกรม และปรับเส้นทางการเคลื่อนที่ของหุ่นยนต์
การผลิตแบบผสมอัตโนมัติ
ระบบรองรับการผลิตแบบผสมรุ่นอัตโนมัติ ดังนี้:
ระบบโหลดแบบอัตโนมัติ
หุ่นยนต์แบบแกนพาด (gantry robot) วางชิ้นงานลงบนที่รองรับแบบ V-block ที่สถานีโหลดโดยอัตโนมัติ
กลไกขับเคลื่อนแบบเลื่อน (slide drive mechanism) ทำหน้าที่ส่งชิ้นงานไปยังตำแหน่งที่หุ่นยนต์จะจับ
เป่าลมออกจากรูศูนย์กลางก่อนที่หุ่นยนต์จะจับชิ้นงาน
ระบบระบุชิ้นงาน (ใช้สวิตช์) สำหรับรุ่นที่มีอยู่แล้ว
ระบบป้องกันข้อผิดพลาด: การตรวจจับตามแนวแกน การตรวจจับตามแนวรัศมี และการตรวจจับทิศทางปลายใหญ่-ปลายเล็ก
แผงป้องกันความปลอดภัยพร้อมระบบล็อกอิเล็กทรอนิกส์
ระบบหุ่นยนต์
หุ่นยนต์ ABB IRB6700-200/2.6 แบบ 6 แกน
ป้องกัน IP67
น้ำหนักบรรทุกสูงสุด 100 กิโลกรัม
แคลมป์ของหุ่นยนต์มีฟังก์ชันล็อกตัวเอง (ชิ้นงานจะไม่หล่นแม้ไฟฟ้าหรือลมหาย)
การเปลี่ยนหัวจับด้วยมือสำหรับชิ้นงานรูปแบบต่าง ๆ
การปลดโหลดด้วยตนเอง
ผู้ปฏิบัติงานถอดชิ้นงานออกที่สถานีปลดโหลด
ม่านแสงความปลอดภัยเพื่อคุ้มครองผู้ปฏิบัติงาน
กลไกกำหนดตำแหน่งชิ้นงานสำหรับการเลเซอร์มาร์ก (เครื่องเลเซอร์มาร์กจัดหาโดยลูกค้า)
กระบวนการล้างทำความสะอาดแบบหลายขั้นตอน
ระบบรวมเทคโนโลยีการทำความสะอาดหลายแบบไว้ในลำดับอัตโนมัติ 8 ขั้นตอน:
ขั้นตอนที่ 1: การโหลด (1ST)
หุ่นยนต์แบบแกนพิกัดจะวางชิ้นงานลงบนที่รองรับรูปตัววี (V-block) ที่สถานีโหลดโดยอัตโนมัติ กลไกขับเคลื่อนรางเลื่อนจะส่งชิ้นงานไปยังตำแหน่งที่หุ่นยนต์สามารถหยิบได้ หุ่นยนต์จะเป่าลมออกจากหลุมศูนย์กลางก่อนจับชิ้นงาน แล้วจึงนำชิ้นงานเข้าสู่ห้องทำความสะอาด
จำเป็นต้องเปลี่ยนบล็อกกำหนดตำแหน่งด้วยมือเมื่อเปลี่ยนไปใช้ชิ้นงานรูปแบบอื่น สถานีนี้มีระบบระบุชิ้นงาน (โดยใช้สวิตช์) ระบบป้องกันข้อผิดพลาด (ตรวจจับตามแกน ตรวจจับตามรัศมี และตรวจจับการวางแนว) รวมทั้งฝาครอบความปลอดภัยที่เชื่อมโยงกับระบบล็อกอิเล็กทรอนิกส์
ขั้นตอนที่ 2: การทำความสะอาดด้วยคลื่นอัลตราโซนิกและระบบพ่นน้ำ (2ST) — ความดัน 0.5 เมกะพาสคาล
หุ่นยนต์ส่งชิ้นงานไปยังพาเลทของสถานีล้างด้วยคลื่นอัลตราโซนิก พาเลทจะลดระดับลงเพื่อจุ่มชิ้นงานลงในถังล้างซึ่งเติมสารล้างไว้ล่วงหน้า การล้างด้วยคลื่นอัลตราโซนิก (25 กิโลเฮิร์ตซ์) จะกำจัดสิ่งสกปรกออกจากรอบพื้นผิวทั้งหมดและช่องภายใน
หลังการล้างด้วยคลื่นอัลตราโซนิก หัวฉีดที่ติดตั้งอยู่ทั้งสองข้างจะพ่นสารล้างบริเวณพื้นผิวชิ้นงาน หลังการล้างเสร็จสิ้น กลไกยกจะยกชิ้นงานขึ้น จากนั้นหุ่นยนต์จะส่งชิ้นงานไปยังสถานีถัดไป
ขั้นตอนที่ 3: การล้างแบบจุดคงที่ด้วยแรงดันสูง (3ST) — 15–20 เมกะปาสคาล (สูงสุด 28 เมกะปาสคาล)
หุ่นยนต์ส่งชิ้นงานไปยังพาเลทของสถานีล้างด้วยแรงดันสูง โมดูลแกนสาม XYZ จะจัดตำแหน่งหัวฉีดให้ล้างรูศูนย์กลางที่ปลายทั้งสองข้างด้วยแรงดันสูง
หลังจากทำความสะอาดรูศูนย์กลางแล้ว มอเตอร์เซอร์โวจะขับเคลื่อนแขนจับให้หนีบชิ้นงานผ่านจุดศูนย์กลางทั้งสองด้าน โดยหมุดตำแหน่งจะสอดเข้าไปในรูหมุดตำแหน่ง จากนั้นพาเลทจะลดต่ำลง และกลไกการจับจะหมุนชิ้นงานไปยังมุมที่กำหนด
โมดูลสามแกน XYZ จะทำการล้างพื้นผิวชิ้นงานและช่องทางน้ำมันด้วยแรงดันสูงแบบจุดคงที่และแบบสแกน หลังการล้าง หัวเป่าลมจะทำหน้าที่เป่าให้ชิ้นงานแห้ง จากนั้นหุ่นยนต์จะนำชิ้นงานไปยังสถานีถัดไป
เพลาหมุนมีระบบเปลี่ยนหัวฉีดอัตโนมัติ ซึ่งรองรับหัวฉีดสามประเภท ได้แก่ หัวฉีดแบบตรง หัวฉีดแบบพัดลม และหัวฉีดแบบเอียง พร้อมทั้งตัวยึดหัวฉีดที่สอดคล้องกัน
ขั้นตอนที่ 4: การล้างด้วยการพ่น (4ST)
หุ่นยนต์จะนำชิ้นงานไปวางบนพาเลทของสถานีล้าง หลังจากนั้นมอเตอร์เซอร์โวจะขับเคลื่อนแขนจับให้หนีบชิ้นงานผ่านจุดศูนย์กลางทั้งสองด้าน โดยหมุดตำแหน่งจะสอดเข้าไปในรูหมุดตำแหน่ง จากนั้นพาเลทจะลดต่ำลง และกลไกการจับจะหมุนชิ้นงานไปยังมุมที่กำหนด
โมดูลสามแกน XYZ ทำหน้าที่ล้างพื้นผิวชิ้นงานและร่องหล่อลื่นแบบจุดคงที่และแบบสแกน จากนั้นหัวเป่าลมจะเป่าให้ชิ้นงานแห้ง หุ่นยนต์จึงนำชิ้นงานไปยังสถานีถัดไป
แกนหมุนมาพร้อมระบบเปลี่ยนหัวฉีดอัตโนมัติ ซึ่งรองรับหัวฉีดสามประเภท ได้แก่ หัวฉีดแบบตรง หัวฉีดแบบพัดลม และหัวฉีดแบบเอียง
ขั้นตอนที่ 5: จุดถ่ายโอน (5ST)
หุ่นยนต์วางชิ้นงานที่ผ่านการล้างแล้วลงบนพาเลทถ่ายโอน ระบบสายพานลำเลียงจะนำชิ้นงานไปยังสถานีถัดไป
ขั้นตอนที่ 6: การอบแห้งด้วยอากาศร้อน (6ST)
ชิ้นงานและพาเลทถูกส่งไปยังสถานีอบแห้งด้วยอากาศร้อน ส่วนกระบอกสูบปรับตำแหน่งจะตรึงพาเลทให้อยู่กับที่ จากนั้นกระบอกสูบจะขับใบมีดลมเคลื่อนขึ้น–ลงตามความยาวเพลาข้อเหวี่ยงเพื่อให้แห้งอย่างทั่วถึง
หลังจากกระบวนการอบแห้งเสร็จสิ้น กระบอกสูบทั้งหมดจะกลับสู่ตำแหน่งเริ่มต้น และชิ้นงานจะถูกส่งต่อไปยังสถานีถัดไป
ขั้นตอนที่ 7: การอบแห้งด้วยสุญญากาศ (7ST)
ชิ้นงานและพาเลทถูกส่งไปยังสถานีอบแห้งแบบสุญญากาศ กระบอกสูบจับตำแหน่งจะล็อกพาเลทให้อยู่ในตำแหน่งที่กำหนด ฝาครอบสุญญากาศแบบเคลื่อนที่ได้ด้านบนจะลดต่ำลงเพื่อสร้างห้องที่ปิดสนิทกับพาเลท ปั๊มสุญญากาศจะดูดอากาศออกจากห้องและรักษาระดับสุญญากาศเป็นระยะเวลาที่ตั้งไว้ เพื่อขจัดความชื้นที่เหลืออยู่ทั้งจากพื้นผิวด้านนอกและช่องทางภายในทั้งหมด
หลังการอบแห้งแบบสุญญากาศ กระบอกสูบทั้งหมดจะกลับสู่ตำแหน่งเริ่มต้น และชิ้นงานจะถูกส่งต่อไปยังสถานีถัดไป
ขั้นตอนที่ 8: การถ่ายโอนชิ้นงานออก (8ST)
ชิ้นงานและพาเลทถูกส่งไปยังตำแหน่งสำหรับถ่ายโอนชิ้นงานออก ผู้ปฏิบัติงานจะนำชิ้นงานออกด้วยตนเอง จำเป็นต้องเปลี่ยนบล็อกกำหนดตำแหน่งพาเลทด้วยมือเมื่อเปลี่ยนชนิดของชิ้นงาน
พัดลมจ่ายลมเป่าพื้นผิวชิ้นงาน (พร้อมระบบให้ความร้อนที่ปรับอุณหภูมิได้) ม่านแสงความปลอดภัยปกป้องผู้ปฏิบัติงาน กลไกกำหนดตำแหน่งชิ้นงานจะจัดวางชิ้นงานให้อยู่ในตำแหน่งที่เหมาะสมสำหรับการแกะสลักด้วยเลเซอร์ (เครื่องแกะสลักด้วยเลเซอร์จัดหาโดยลูกค้า)
เทคโนโลยีการทำความสะอาดด้วยแรงดันสูง
ระบบนี้มีความสามารถในการทำความสะอาดด้วยแรงดันสูงที่โดดเด่นมาก
| พารามิเตอร์ | ข้อกำหนด |
|---|---|
| แรงกดในการทำความสะอาด | 15–20 เมกะพาสคาล (ปรับสูงสุดได้ถึง 28 เมกะพาสคาล) |
| ปั๊มน้ำแรงดันสูง | INTER HF25, 73 ลิตรต่อนาที, 40 กิโลวัตต์ |
| การควบคุม | ระบบควบคุมอินเวอร์เตอร์ความถี่แปรผันอัจฉริยะ |
| ประเภทหัวฉีด | แบบตรง แบบพัดลม และแบบเอียง (เปลี่ยนโดยอัตโนมัติ) |
| คุณลักษณะสำคัญ | โมดูลแกนสาม XYZ สำหรับการจัดตำแหน่งและการสแกนอย่างแม่นยำ |
การควบคุมความสะอาดเชิงเทคนิค
ในการผลิตเครื่องยนต์ยานยนต์ ความสะอาดของช่องทางน้ำมันในเพลาข้อเหวี่ยงและพื้นผิวต่าง ๆ ส่งผลโดยตรงต่อความน่าเชื่อถือและสมรรถนะของเครื่องยนต์
ระบบนี้ได้รับการออกแบบมาเพื่อให้สอดคล้องกับข้อกำหนดด้านความสะอาดที่เข้มงวด:
| พื้นที่ความต้องการ | ข้อกำหนด |
|---|---|
| ปริมาณสิ่งสกปรกที่เหลือทั้งหมด | ≤10 มก. |
| การปนเปื้อนในช่องทางน้ำมัน | ไม่เกิน 3 มิลลิกรัม |
| ขนาดอนุภาคสูงสุด | ไม่เกิน 0.6 มิลลิเมตร |
| จำนวนอนุภาค (ขนาด 0.2–0.4 มิลลิเมตร) | ไม่เกิน 100 อนุภาค |
| จำนวนอนุภาค (0.4–0.6 มิลลิเมตร) | ไม่เกิน 15 อนุภาค |
| อนุภาคที่มีขนาดใหญ่กว่า 0.6 มิลลิเมตร | ไม่ได้รับอนุญาต |
| มาตรฐานการตรวจสอบ | ความดันการล้าง 0.6 เมกะพาสคาล ปริมาตรการล้าง 1,000 มิลลิลิตร ใช้เมมเบรนกรองขนาด 5 ไมโครเมตร |
| การยืนยันการแห้ง | ไม่มีความชื้นปรากฏให้เห็นบนพื้นผิวหรือช่องทางใดๆ และไม่มีการเกิดสนิม |
| การตรวจสอบทางสายตา | ไม่มีรอยขีดข่วน รอยกระแทก คราบน้ำ หรือการกัดกร่อน |
ระบบจัดการการกรองขั้นสูง (ติดตั้งแท่งแม่เหล็กในตัวกรองทุกชนิด)
ระบบใช้การกรองแบบหลายขั้นตอน โดยติดตั้งแท่งแม่เหล็กไว้ในตัวกรองแบบถุงทุกตัว เพื่อขจัดอนุภาคผง
| เวที | ประเภทของกรอง | ความจุ | ความแม่นยำ | สื่อ | จำนวน |
|---|---|---|---|---|---|
| ขั้นตอนแรก (ถังทำความสะอาด) | เครื่องแยกแม่เหล็ก | 600 ลิตร/นาที | 50 ไมครอน | ลูกกลิ้งแม่เหล็ก | 1 |
| ถังล้างหลัก | ตัวกรองแบบหยาบ | 300 ลิตร/นาที | ตาข่าย 40 | ไนลอน (พร้อมแท่งแม่เหล็ก) | 2 |
| ถังทำความสะอาดขั้นที่สอง | เครื่องกรองกระเป๋า | 400 ลิตร/นาที | 25 ไมโครเมตร | ผ้าไม่ทอ (พร้อมแท่งแม่เหล็ก) | 2 ตัว (1 ตัวใช้งานจริง + 1 ตัวสำ dựรอง) |
| ถังล้างขั้นที่สอง | เครื่องกรองกระเป๋า | 400 ลิตร/นาที | 10 ไมโครเมตร | ผ้าไม่ทอ (พร้อมแท่งแม่เหล็ก) | 2 ตัว (1 ตัวใช้งานจริง + 1 ตัวสำ dựรอง) |
| ปั๊มแรงดันสูงขั้นที่สาม | เครื่องกรองกระเป๋า | 400 ลิตร/นาที | 10 ไมโครเมตร | ผ้าไม่ทอ (พร้อมแท่งแม่เหล็ก) | 2 ตัว (1 ตัวใช้งานจริง + 1 ตัวสำ dựรอง) |
คุณสมบัติของตัวกรอง:
ตัวกรองแบบถุงทั้งหมดติดตั้งแท่งแม่เหล็กเพื่อกำจัดอนุภาคผง
ตะแกรงแม่เหล็กที่จุดไหลย้อนกลับของเครื่อง
การแจ้งเตือนเมื่อเกิดสิ่งกีดขวางพร้อมสวิตช์หรือการเปลี่ยนแปลงด้วยตนเองโดยไม่หยุดการผลิต
ความสามารถในการเปลี่ยนถุงกรองแบบไม่หยุดการทำงาน
การบูรณาการการผลิตอัจฉริยะ
ระบบรองรับข้อกำหนดของอุตสาหกรรม 4.0 ผ่านการเชื่อมต่อข้อมูลอย่างครอบคลุม:
การสื่อสารกับระบบ MES
อินเทอร์เฟซอีเธอร์เน็ตแบบ RJ-45
โปรโตคอลข้อมูลแบบเปิดสำหรับการผสานรวมกับระบบ MES
ความสามารถในการอัปโหลดและดาวน์โหลดข้อมูลการผลิต
อินเทอร์เฟซผู้ปฏิบัติงาน
หน้าจอแสดงผล HMI ของ Siemens แบบมีสี
การแสดงสถานะอุปกรณ์และความผิดปกติ
การแจ้งเตือนด้วยเสียงและภาพ (สีแดง/สีเหลือง/สีเขียว)
โปรแกรม PLC ที่มีการป้องกันด้วยรหัสผ่านสามระดับ
การแจ้งเตือนให้ดำเนินการบำรุงรักษาประจำวันพร้อมระบบการเพิ่มความเร่งด่วน (ผู้ปฏิบัติงานไม่สามารถยกเลิกได้ ต้องได้รับการยืนยันจากผู้จัดการ)
ระบบควบคุม
SIEMENS S7-1500 PLC
การสื่อสารผ่านบัส PROFINET กับ VFD และอุปกรณ์ I/O ภาคสนาม
ระดับการป้องกันส่วนประกอบไฟฟ้า: IP54
การติดตั้งมิเตอร์วัดกำลังไฟเพื่อการตรวจสอบการใช้พลังงาน
กรณีการใช้งาน
| พารามิเตอร์ | ข้อกำหนด |
|---|---|
| โครงการ | ผู้ผลิตเพลาข้อเหวี่ยงสำหรับยานยนต์รายใหญ่ — ระบบล้างสุดท้ายแบบหลายสถานีสำหรับเพลาข้อเหวี่ยง |
| ชิ้นงาน | เพลาข้อเหวี่ยงสำหรับรถยนต์ 4 สูบ (ยาวไม่เกิน 800 มม. หรือน้ำหนักไม่เกิน 60 กก.) |
| เวลาจริง | ไม่เกิน 180 วินาทีต่อชิ้น (รวมเวลาการจับและปล่อยชิ้นงานด้วยหุ่นยนต์) |
| เทคโนโลยีการทำความสะอาด | อัลตราโซนิก + พ่นด้วยแรงดัน 0.5 MPa + ไฮโดรลิกความดันสูง 15–20 MPa (สูงสุด 28 MPa) + ล้าง + ทำให้แห้งด้วยลมร้อน + ทำให้แห้งด้วยสุญญากาศ |
| อุณหภูมิในการทำความสะอาด | 35–45°C |
| หุ่นยนต์ | ABB IRB6700-200/2.6, IP67, 100 กก. |
| ระบบควบคุม | SIEMENS S7-1500 PLC |
| ความจุของถัง | 2,500 ลิตร (1,200 + 800 + 500 ลิตร) |
| กำลังรวม | 180 กิโลวัตต์ (รวมฮีตเตอร์ 60 กิโลวัตต์) |
| อากาศอัด | 6 ลูกบาศก์เมตรต่อนาที |
โซลูชันการทำความสะอาดแบบครบวงจร
บริษัท บิ๊ก เบิร์ด อินดัสเทรียล ให้บริการโซลูชันด้านวิศวกรรมแบบครบวงจร ซึ่งรวมถึง:
การพัฒนากระบวนการ
การวิเคราะห์องค์ประกอบสำหรับเพลาข้อเหวี่ยงในยานยนต์
การออกแบบกระบวนการล้างสำหรับการล้างขั้นสุดท้าย
การประเมินข้อกำหนดด้านความสะอาด
การรวมเข้ากับอุปกรณ์
ระบบล้างแบบหลายสถานี
เทคโนโลยีการล้างด้วยคลื่นอัลตราโซนิก (25 กิโลเฮิร์ตซ์)
ระบบล้างด้วยแรงดันสูง (15–20 เมกะพาสคาล สูงสุด 28 เมกะพาสคาล)
ระบบอบแห้งแบบสุญญากาศ
ระบบลำเลียงและจัดการพาเลท
ระบบเปลี่ยนหัวฉีดอัตโนมัติ
การเชื่อมต่อการผลิตอัจฉริยะ
อินเทอร์เฟซ MES
การเก็บรวบรวมข้อมูลการผลิต
การติดตามพลังงาน
เหตุใดจึงควรเลือกบิ๊กเบิร์ด อินดัสเทรียล
ประสบการณ์ด้านเพลาข้อเหวี่ยงในยานยนต์
บริษัท บิ๊ก เบิร์ด อินดัสเทรียล จำกัด ให้เชี่ยวชาญด้านโซลูชันการล้างแบบแม่นยำสำหรับชิ้นส่วนระบบขับเคลื่อนของยานยนต์ โดยมีประสบการณ์ที่พิสูจน์แล้วในการล้างขั้นสุดท้ายของเพลาข้อเหวี่ยงสำหรับผู้ผลิตเครื่องยนต์ยานยนต์รายใหญ่
เทคโนโลยีการล้างแบบหลายสถานี
ระบบนี้ผสานรวมเทคโนโลยีการล้างด้วยคลื่นอัลตราโซนิก การล้างด้วยฝอยน้ำ การล้างจุดคงที่ด้วยแรงดันสูง (15–20 เมกะพาสคาล สูงสุด 28 เมกะพาสคาล) การล้างออกด้วยน้ำสะอาด การเป่าแห้งด้วยลมร้อน และการลดความชื้นด้วยสุญญากาศ ไว้ในโครงสร้างแบบ 8 สถานีที่กะทัดรัดและครบวงจร เพื่อกำจัดสิ่งสกปรกได้อย่างมีประสิทธิภาพ
การทำความสะอาดด้วยแรงดันสูงพร้อมการเปลี่ยนหัวฉีดอัตโนมัติ
ระบบมีคุณสมบัติการล้างด้วยแรงดันสูงแบบสามแกน XYZ พร้อมความสามารถในการเปลี่ยนหัวฉีดอัตโนมัติ (หัวฉีดแบบตรง หัวฉีดแบบพัดลม และหัวฉีดแบบเอียง) เพื่อการทำความสะอาดที่แม่นยำของช่องทางน้ำมัน รูศูนย์กลาง และพื้นผิวทั้งหมด
ความสามารถด้านวิศวกรรมในระดับระบบ
บริษัทให้บริการโซลูชันแบบครบวงจร ตั้งแต่การพัฒนากระบวนการล้าง ไปจนถึงการผสานเข้ากับสายการผลิต รวมถึงการล้างด้วยคลื่นอัลตราซาวนด์ การล้างด้วยแรงดันสูง การอบแห้งแบบสุญญากาศ และการเชื่อมต่อกับระบบ MES
วิศวกรรมที่ออกแบบเฉพาะตามความต้องการ
แต่ละชิ้นส่วนและสายการผลิตมีความต้องการที่ไม่เหมือนกัน บิ๊กเบิร์ด อินดัสเทรียล จึงให้โซลูชันวิศวกรรมที่ออกแบบเฉพาะตาม:
โครงสร้างส่วนประกอบและการวิเคราะห์วัสดุ
การพัฒนากระบวนการทำความสะอาด
การออกแบบอุปกรณ์ยึดจับที่ปรับแต่งได้และการทำให้เป็นระบบอัตโนมัติ
การจัดผังโรงงานและการบูรณาการกระบวนการผลิต
คำถามที่พบบ่อย
ระบบนี้ใช้ล้างส่วนประกอบใดบ้าง
ระบบนี้ออกแบบมาสำหรับเพลาข้อเหวี่ยงรถยนต์ที่มีความยาวไม่เกิน 800 มิลลิเมตร เส้นผ่านศูนย์กลางการหมุนไม่เกิน 250 มิลลิเมตร และน้ำหนักไม่เกิน 60 กิโลกรัม สำหรับการผลิตเครื่องยนต์
ระบบนี้รองรับแรงดันน้ำล้างระดับใดบ้าง
ระบบให้แรงดันสูงในการล้างที่ระดับ 15–20 เมกะพาสคาล (ปรับสูงสุดได้ถึง 28 เมกะพาสคาล) ควบคุมด้วยระบบ VFD อัจฉริยะ พร้อมการล้างด้วยการฉีดสเปรย์ที่แรงดัน 0.5 เมกะพาสคาล
ระบบนี้ผสานเทคโนโลยีการทำความสะอาดแบบใดบ้าง
ระบบที่ผสานรวมการล้างด้วยคลื่นอัลตราซาวนด์ (25 กิโลเฮิร์ตซ์) การล้างด้วยการฉีดสเปรย์ การล้างจุดคงที่ด้วยแรงดันสูง การล้างด้วยสเปรย์แบบล้างออก การอบแห้งด้วยอากาศร้อน และการอบแห้งแบบสุญญากาศ ในโครงสร้างแบบ 8 สถานี
สามารถกำจัดสิ่งปนเปื้อนประเภทใดได้บ้าง
ล้างของเหลวตัดแต่ง ชิ้นส่วนโลหะที่ถูกตัดออก สารปนเปื้อนน้ำมัน และเศษฝุ่นผงออกจากช่องทางน้ำมัน รูกลาง และพื้นผิวด้านนอกทั้งหมด
สามารถบรรลุระดับความสะอาดเท่าใดได้บ้าง
ปริมาณสิ่งสกปรกที่เหลือทั้งหมดไม่เกิน 10 มิลลิกรัม; สิ่งสกปรกในช่องทางน้ำมันไม่เกิน 3 มิลลิกรัม; ขนาดอนุภาคสูงสุดไม่เกิน 0.6 มิลลิเมตร; และมีข้อจำกัดที่เข้มงวดต่อจำนวนอนุภาคตามช่วงขนาดแต่ละช่วง
ระบบรองรับการผสานเข้ากับการผลิตแบบอัตโนมัติหรือไม่
ใช่ ระบบมีฟังก์ชันการโหลดอัตโนมัติผ่านอินเทอร์เฟซหุ่นยนต์แบบแกนคาน ระบุชิ้นงานอัตโนมัติ ป้องกันข้อผิดพลาด และสามารถสื่อสารกับระบบ MES ได้
เวลาในการทำงานหนึ่งรอบโดยทั่วไปคือเท่าใด
ระบบดำเนินการได้ภายในเวลาไม่เกิน 180 วินาทีต่อชิ้น (รวมเวลาการโหลดและถอดชิ้นงานด้วยหุ่นยนต์) โดยสามารถปรับเวลาหนึ่งรอบการผลิตให้สอดคล้องกับความต้องการของสายการผลิตแต่ละแห่งได้
การทำความสะอาดเพลาข้อเหวี่ยงขั้นสุดท้ายในการผลิตเครื่องยนต์ยานยนต์
การทำความสะอาดเพลาข้อเหวี่ยงขั้นสุดท้ายในการผลิตเครื่องยนต์ยานยนต์
การล้างเพลาข้อเหวี่ยงขั้นสุดท้ายเป็นกระบวนการสำคัญระหว่างขั้นตอนการกลึงและการประกอบในอุตสาหกรรมการผลิตเครื่องยนต์รถยนต์ เพลาข้อเหวี่ยงที่มีช่องทางหล่อลื่นซับซ้อน รูศูนย์กลาง และพื้นผิวที่ต้องการความแม่นยำสูง จำเป็นต้องใช้เทคโนโลยีการทำความสะอาดขั้นสูงเพื่อกำจัดของเหลวที่ใช้ในการตัดเฉือน ชิ้นส่วนโลหะที่หลุดออก สารปนเปื้อนจากน้ำมัน และเศษสิ่งสกปรกที่เป็นอนุภาค การทำความสะอาดด้วยคลื่นอัลตราโซนิกสามารถเข้าถึงช่องทางภายในที่การฉีดน้ำแบบทั่วไปไม่สามารถทำได้ ในขณะที่การล้างด้วยแรงดันสูงช่วยกำจัดสิ่งสกปรกที่ฝังแน่นออกจากพื้นผิวทั้งหมดอย่างทั่วถึง
การล้างด้วยคลื่นอัลตราโซนิกและแรงดันสูงสำหรับชิ้นส่วนเพลาข้อเหวี่ยง
เพลาข้อเหวี่ยงสำหรับยานยนต์มีความท้าทายพิเศษในการทำความสะอาด เนื่องจากโครงสร้างที่ซับซ้อน ช่องทางส่งน้ำมัน และผิวที่ต้องการความแม่นยำสูง การทำความสะอาดด้วยคลื่นอัลตราโซนิกสามารถกำจัดสิ่งสกปรกออกจากช่องภายในและรูแบบไม่ทะลุได้อย่างมีประสิทธิภาพ ในขณะที่การล้างด้วยแรงดันสูง (15–20 เมกะพาสคัล สูงสุด 28 เมกะพาสคัล) ให้พลังการทำความสะอาดที่จำเป็นสำหรับคราบสกปรกที่ฝังแน่น ลำดับขั้นตอนการทำความสะอาดแบบหลายขั้นตอนที่รวมการอบแห้งไว้ด้วย ช่วยให้มั่นใจได้ว่าสิ่งสกปรกจะถูกกำจัดออกอย่างสมบูรณ์ และป้องกันการกัดกร่อน
เทคโนโลยีการอบแห้งภายใต้สุญญากาศเพื่อปกป้องชิ้นส่วน
เทคโนโลยีการอบแห้งภายใต้สุญญากาศช่วยขจัดความชื้นออกจากผิวเพลาข้อเหวี่ยงและช่องภายในอย่างหมดจด โดยไม่ก่อให้เกิดความเครียดจากความร้อนหรือคราบน้ำ บรรยากาศภายใต้สุญญากาศทำให้อุณหภูมิของไอน้ำอิ่มตัวลดลง จึงระเหยความชื้นที่เหลืออยู่ได้อย่างมีประสิทธิภาพ เมื่อรวมกับการอบแห้งด้วยลมร้อน การอบแห้งภายใต้สุญญากาศจะขจัดความเสี่ยงของการกัดกร่อนและคราบน้ำบนผิวที่ต้องการความแม่นยำสูง
เทคโนโลยีการกรองด้วยแม่เหล็กเพื่อกำจัดอนุภาคผง
การกรองอย่างมีประสิทธิภาพเป็นสิ่งจำเป็นเพื่อรักษาคุณภาพการล้างชิ้นส่วนเพลาข้อเหวี่ยง ตัวแยกแม่เหล็กและตัวกรองแบบถุงที่ติดตั้งแท่งแม่เหล็กสามารถกำจัดอนุภาคผงโลหะที่มีคุณสมบัติเป็นแม่เหล็กออกจากของเหลวล้างได้อย่างมีประสิทธิภาพ ซึ่งช่วยปกป้องปั๊มและหัวพ่น พร้อมทั้งรับประกันผลลัพธ์การล้างที่สม่ำเสมอ ระบบเปลี่ยนตัวกรองแบบไม่หยุดทำงานร่วมกับสัญญาณเตือนเมื่อเกิดการอุดตัน ทำให้สามารถดำเนินการผลิตต่อเนื่องโดยไม่เกิดการหยุดชะงัก
ข้อมูลจำเพาะทางเทคนิค
| ข้อกำหนด | คำอธิบาย |
|---|---|
| ประเภทสินค้า | ระบบล้างสุดท้ายแบบหลายสถานีสำหรับเพลาข้อเหวี่ยงยานยนต์ |
| การใช้งาน | การล้างขั้นสุดท้ายสำหรับเพลาข้อเหวี่ยงเครื่องยนต์ยานยนต์ |
| ชิ้นงาน | เพลาข้อเหวี่ยงยานยนต์ (ยาวไม่เกิน 800 มม. / เส้นผ่านศูนย์กลางไม่เกิน 250 มม. / น้ำหนักไม่เกิน 60 กก.) |
| การทำความสะอาดระดับแนวหน้าได้อย่างง่ายดาย | คลื่นอัลตราโซนิก (25 กิโลเฮิร์ตซ์) + การฉีดพ่น (0.5 เมกะปาสคาล) + การฉีดแรงดันสูงแบบจุดคงที่ (15–20 เมกะปาสคาล สูงสุด 28 เมกะปาสคาล) + การล้างน้ำสะอาด + การเป่าแห้งด้วยลมร้อน + การลดความชื้นด้วยสุญญากาศ |
| อุณหภูมิในการทำความสะอาด | 35–45 องศาเซลเซียส (ใช้ความร้อนจากไฟฟ้า) |
| การทําความร้อน | ฮีตเตอร์กำลัง 15 กิโลวัตต์ × 4 ตัว พร้อมฟังก์ชันการให้ความร้อนล่วงหน้า |
| เวลาจริง | ไม่เกิน 180 วินาทีต่อชิ้น (รวมเวลาการโหลดและปลดโหลดด้วยหุ่นยนต์) — ปรับแต่งได้ตามความต้องการ |
| รุ่นหุ่นยนต์ | ABB IRB6700-200/2.6 |
| ระบบป้องกันหุ่นยนต์ | IP67 |
| น้ำหนักบรรทุกของหุ่นยนต์ | 100 กก. |
| ปั๊มน้ำแรงดันสูง | INTER HF25, 73 ลิตร/นาที, สูงสุด 28 เมกะปาสคาล, 40 กิโลวัตต์, ควบคุมความเร็วด้วยอินเวอร์เตอร์ (VFD) |
| ระบบควบคุม | SIEMENS S7-1500 PLC |
| HMI | หน้าจอสัมผัสซีเมนส์ขนาด 9 นิ้ว |
| โปรโตคอลการสื่อสาร | โปรโตคอล PROFINET, อีเธอร์เน็ตแบบ RJ-45 |
| ความจุของถัง | 2,500 ลิตร (1,200 + 800 + 500 ลิตร) |
| ระบบการกรองน้ำ | แบบหลายขั้นตอน (เครื่องแยกแม่เหล็ก / ตัวกรองหยาบ / ตัวกรองถุง 25 ไมโครเมตร / 10 ไมโครเมตร) |
| กำลังรวม | 180 กิโลวัตต์ (รวมฮีตเตอร์ 60 กิโลวัตต์) |
| อากาศอัด | 6 ลูกบาศก์เมตรต่อนาที |
| การใช้น้ํา | 2,500 ลิตร |
| ระดับเสียง | ไม่เกิน 75 เดซิเบล (ขณะไม่ทำงาน) |
| แหล่งจ่ายไฟ | กระแสสลับ 380 โวลต์ 50 เฮิร์ตซ์ สามเฟส |
