
 EN



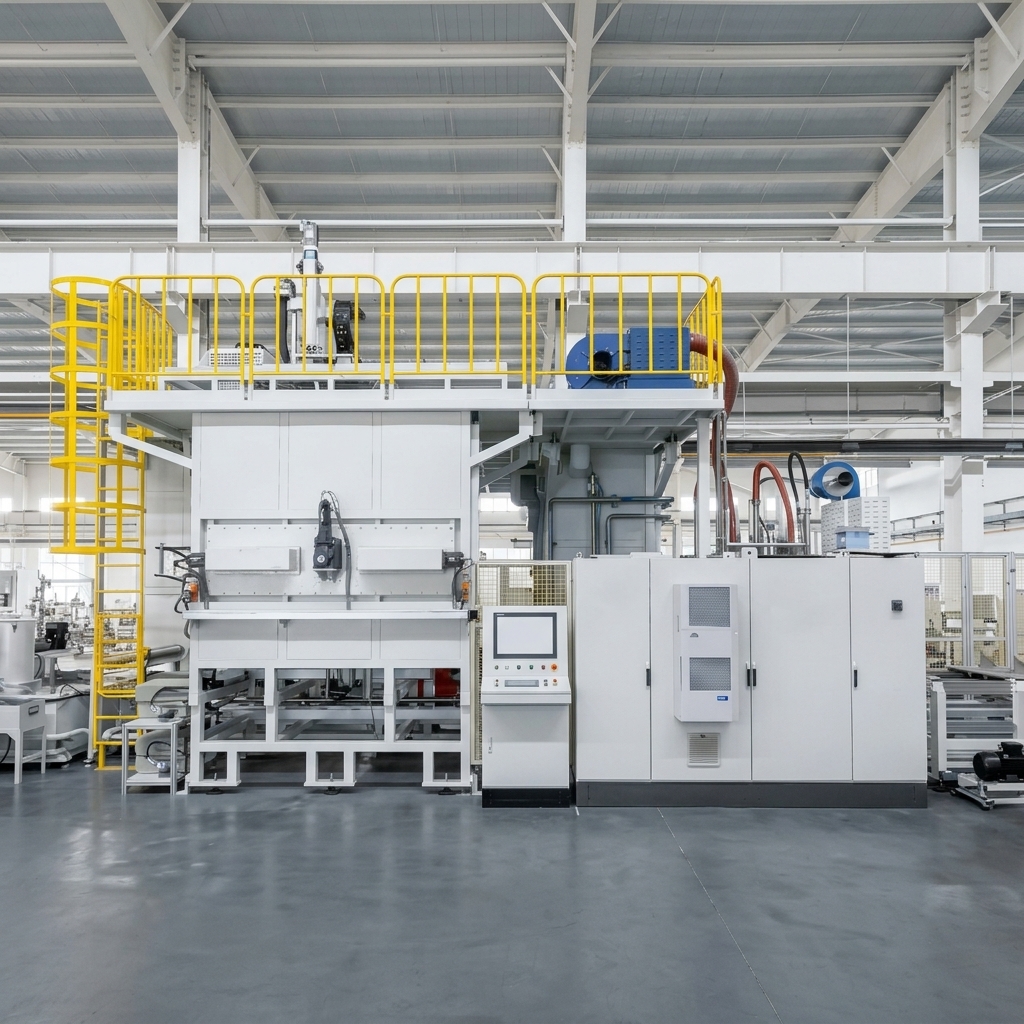
Sistema finale di pulizia multifunzione per alberi a gomiti automobilistici nella produzione di motori
Soluzione chiavi in mano personalizzata per un importante produttore automobilistico di alberi a gomiti
Applicazione: Pulizia finale di alberi a gomiti per la produzione di motori automobilistici
Pezzo lavorato: Alberi a gomiti per autoveicoli — Lunghezza ≤800 mm, Diametro di rotazione ≤Φ250 mm, Peso ≤60 kg
Processo di pulizia: Pulizia ad ultrasuoni + Pulizia a spruzzo (0,5 MPa) + Pulizia a punto fisso ad alta pressione (15–20 MPa) + Risciacquo a spruzzo + Asciugatura ad aria calda + Asciugatura a vuoto
Pressione di pulizia: Alta pressione 15–20 MPa (max 28 MPa) / Spruzzo 0,5 MPa — personalizzabile
Pulizia a ultrasuoni: Stazione integrata di pulizia ad ultrasuoni — personalizzabile
Temperatura di pulizia: 35–45 °C (riscaldamento elettrico) — personalizzabile
Tempo di ciclo: ≤180 secondi per pezzo (inclusi carico/scarico robotizzati) — personalizzabile in base ai requisiti della linea di produzione
Requisito di pulizia: Contaminazione residua totale ≤10 mg; Contaminazione dei canali dell’olio ≤3 mg; Dimensione massima delle particelle ≤0,6 mm; Limiti di conteggio delle particelle per intervallo dimensionale — personalizzabili in base ai requisiti del cliente
Tecnologia di essiccazione: Asciugatura ad aria calda + Asciugatura a vuoto
Configurazione robot: robot a 6 assi (IP67, portata 100 kg) — personalizzabile
Caricamento/Scaricamento: Carico automatico (robot a ponte) / Scarico manuale — personalizzabile
DESCRIZIONE
Sistema finale di pulizia multifunzione per alberi a gomiti automobilistici
Il sistema industriale Big Bird per la pulizia finale multistazione dell’albero a gomiti è progettato per la pulizia finale degli alberi a gomiti automobilistici dopo le operazioni di lavorazione meccanica e lucidatura con olio. Il sistema rimuove fluidi da taglio, trucioli metallici, contaminanti oleosi e residui particellari dai canali dell’olio, dai fori filettati e da tutte le superfici esterne prima del montaggio.
L’attrezzatura è fornita come soluzione chiavi in mano, comprensiva di progettazione, produzione, installazione e messa in servizio.
Applicazioni sul pezzo in lavorazione
Il sistema accetta componenti per alberi a gomiti automobilistici:
| Parametro | Specifiche |
|---|---|
| Lunghezza dell’albero a gomiti | ≤800 mm |
| Diametro di oscillazione | ≤Φ250 mm |
| Peso | ≤60 kg |
| Materiale | Acciaio forgiato o ghisa |
| Prodotto principale | albero a gomiti a 4 cilindri per motori automobilistici |
| Prodotti Compatibili | Ulteriori varianti tramite cambio utensili (manuale) |
Tutti i pezzi lavorati sono alberi a gomiti automobilistici per applicazioni nella produzione di motori. Il sistema è progettato con capacità di cambio manuale per ulteriori varianti di alberi a gomiti tramite sostituzione del dispositivo di fissaggio, aggiustamento del programma e modifica della traiettoria del robot.
Produzione automatica a modelli misti
Il sistema supporta la produzione automatica a modelli misti con:
Caricamento automatico
Il robot a portale posiziona automaticamente il pezzo lavorato sui supporti di localizzazione a V nel punto di carico
Il meccanismo di traslazione sposta il pezzo lavorato nella posizione di presa del robot
Soffiatura dei fori centrali prima dell'afferraggio da parte del robot
Sistema di identificazione del pezzo lavorato (basato su interruttori) per le varianti esistenti
Sistemi anti-errore: rilevamento assiale, rilevamento radiale e rilevamento dell'orientamento tra estremità maggiore e minore
Protezione di sicurezza con interblocco elettronico
Sistema robotico
Robot ABB IRB6700-200/2.6 a 6 assi
Protezione IP67
carico massimo di 100 kg
La pinza del robot dispone di funzione di autobloccaggio (il pezzo lavorato non cade in caso di perdita di alimentazione elettrica o di aria)
Cambio manuale della pinza per diverse varianti di pezzo
Scarico Manuale
L'operatore rimuove il pezzo alla stazione di scarico
Cortina luminosa di sicurezza per la protezione dell'operatore
Meccanismo di posizionamento del pezzo per la marcatura laser (marcatore laser fornito dal cliente)
Processo di pulizia multistadio
Il sistema combina più tecnologie di pulizia in una sequenza automatizzata a 8 fasi:
Stadio 1: Caricamento (1ST)
Il robot a portale posiziona automaticamente il pezzo su sedi di posizionamento a V-block alla stazione di carico. Il meccanismo di traslazione sposta il pezzo nella posizione di prelievo del robot. Il robot esegue la soffiatura del foro centrale prima dell'afferraggio, quindi trasferisce il pezzo nella camera di pulizia.
È richiesto il cambio manuale dei blocchi di posizionamento durante la commutazione tra varianti di pezzo. La stazione è dotata di identificazione del pezzo (a interruttore), protezione contro errori (rilevamento assiale, radiale e di orientamento) e protezione di sicurezza con interblocco elettronico.
Fase 2: Pulizia ad ultrasuoni e a spruzzo (2ST) — 0,5 MPa
Il robot trasferisce il pezzo da lavorare sul pallet della stazione di pulizia ad ultrasuoni. Il pallet scende, immergendo il pezzo da lavorare nel serbatoio di pulizia, precedentemente riempito con liquido detergente. La pulizia ad ultrasuoni (25 kHz) rimuove i contaminanti da tutte le superfici e dai canali interni.
Dopo la pulizia ad ultrasuoni, ugelli a spruzzo su entrambi i lati eseguono la pulizia a spruzzo della superficie del pezzo da lavorare. Al termine della pulizia, il meccanismo di sollevamento alza il pezzo da lavorare e il robot lo trasferisce alla stazione successiva.
Fase 3: Pulizia a punto fisso ad alta pressione (3ST) — 15–20 MPa (max 28 MPa)
Il robot trasferisce il pezzo da lavorare sul pallet della stazione di pulizia ad alta pressione. Il modulo a tre assi XYZ posiziona gli ugelli per la pulizia ad alta pressione dei fori centrali alle due estremità.
Dopo la pulizia dei fori centrali, il motore servo aziona le braccia di serraggio per fissare il pezzo mediante i centri alle due estremità, con i perni di posizionamento che si inseriscono nei fori per i perni di posizionamento. Il pallet si abbassa e il meccanismo di serraggio ruota il pezzo all'angolo specificato.
Il modulo XYZ a tre assi esegue la pulizia ad alta pressione con puntamento fisso e scansione delle superfici del pezzo e dei canali dell'olio. Dopo la pulizia, le bocchette di soffiaggio asciugano il pezzo. Il robot trasferisce quindi il pezzo alla stazione successiva.
L'albero motore prevede il cambio automatico delle bocchette con tre tipi: bocchette dritte, bocchette a ventaglio e bocchette angolate, con i relativi supporti.
Fase 4: Spruzzo di risciacquo (4ST)
Il robot trasferisce il pezzo sul pallet della stazione di risciacquo. Il motore servo aziona le braccia di serraggio per fissare il pezzo mediante i centri alle due estremità, con i perni di posizionamento che si inseriscono nei fori per i perni di posizionamento. Il pallet si abbassa e il meccanismo di serraggio ruota il pezzo all'angolo specificato.
Il modulo a tre assi XYZ esegue il risciacquo a punto fisso e a scansione delle superfici del pezzo in lavorazione e dei canali dell'olio. Dopo il risciacquo, ugelli di soffiaggio asciugano il pezzo in lavorazione. Il robot trasferisce quindi il pezzo in lavorazione alla stazione successiva.
Il mandrino dispone di cambio automatico dell'ugello con tre tipi di ugelli: ugelli diritti, ugelli a ventaglio e ugelli angolati.
Stadio 5: Punto di trasferimento (5ST)
Il robot posiziona il pezzo in lavorazione pulito sul pallet di trasferimento. Il sistema di trasporto a catena trasporta il pezzo in lavorazione alla stazione successiva.
Stadio 6: Asciugatura ad aria calda (6ST)
Il pezzo in lavorazione e il pallet vengono trasportati alla stazione di asciugatura ad aria calda. Cilindri di posizionamento bloccano il pallet nella posizione corretta. Cilindri azionano coltelli d'aria in movimento verticale lungo l'albero a gomiti per un'asciugatura completa.
Dopo l'asciugatura, tutti i cilindri ritornano alle rispettive posizioni iniziali e il pezzo in lavorazione viene trasportato alla stazione successiva.
Stadio 7: Asciugatura a vuoto (7ST)
Il pezzo in lavorazione e il pallet vengono trasportati alla stazione di essiccazione a vuoto. I cilindri di posizionamento bloccano il pallet in posizione. La cappa superiore mobile a vuoto scende per formare una camera stagna con il pallet. La pompa a vuoto svuota la camera e mantiene il vuoto per un periodo prestabilito, rimuovendo l’umidità residua da tutte le superfici e dai canali interni.
Dopo l’essiccazione a vuoto, tutti i cilindri ritornano alle rispettive posizioni iniziali e il pezzo in lavorazione viene trasportato alla stazione successiva.
Fase 8: Scarico (8ST)
Il pezzo in lavorazione e il pallet vengono trasportati alla posizione di scarico. L’operatore rimuove il pezzo in lavorazione. È richiesto un cambio manuale dei blocchi di posizionamento del pallet quando si passa da una variante di pezzo all’altra.
Un ventilatore fornisce un soffio d’aria (con riscaldamento a temperatura regolabile) sulla superficie del pezzo in lavorazione. Una tenda luminosa di sicurezza protegge l’operatore. Un meccanismo di posizionamento del pezzo in lavorazione lo allinea per la marcatura laser (marcatore laser fornito dal cliente).
Tecnologia di pulizia ad alta pressione
Il sistema offre una pulizia ad alta pressione con capacità eccezionale:
| Parametro | Specifiche |
|---|---|
| Pressione di pulizia | 15–20 MPa (Regolabile al massimo a 28 MPa) |
| Pompa ad alta pressione | INTER HF25, 73 L/min, 40 kW |
| Controllo | Controllo intelligente con VFD |
| Tipi diUGgetto | Dritto, a ventola, angolato (cambio automatico) |
| Caratteristica chiave | Modulo a tre assi XYZ per posizionamento e scansione di precisione |
Controllo della pulizia tecnica
Nella produzione di motori automobilistici, la pulizia dei canali dell’olio e delle superfici dell’albero motore influisce direttamente sull’affidabilità e sulle prestazioni del motore.
Il sistema è progettato per soddisfare rigorosi requisiti di pulizia:
| Area dei requisiti | Specifiche |
|---|---|
| Contaminazione residua totale | ≤10 mg |
| Contaminazione dei canali dell’olio | ≤3 mg |
| Dimensione Massima Particelle | ≤0,6 mm |
| Conteggio particelle (0,2–0,4 mm) | ≤100 particelle |
| Conteggio particelle (0,4–0,6 mm) | ≤15 particelle |
| Particelle >0,6 mm | Non consentita |
| Standard di ispezione | pressione di spurgo 0,6 MPa, volume di spurgo 1.000 mL, membrana filtrante da 5 μm |
| Verifica dell’essiccazione | Nessuna umidità visibile sulle superfici o nei canali; nessuna formazione di ruggine |
| Ispezione visiva | Nessun graffio, segno d’urto, macchia d’acqua o corrosione |
Gestione avanzata della filtrazione (tutti i filtri con aste magnetiche)
Il sistema utilizza un sistema di filtrazione multistadio con aste magnetiche in tutti i filtri a sacco per la rimozione delle particelle in polvere:
| Palcoscenico | Tipo di filtro | Capacità | Precision | Media | Quantità |
|---|---|---|---|---|---|
| Primario (serbatoio di pulizia) | Separatore magnetico | 600 L/min | 50 μm | Rullo magnetico | 1 |
| Primario (vasca di risciacquo) | Filtro grossolano | 300 L/min | 40 mesh | Nylon (con aste magnetiche) | 2 |
| Secondario (vasca di pulizia) | Filtro per sacchetti | 400 l/min | 25 μm | Non tessuto (con aste magnetiche) | 2 (1 attivo + 1 di riserva) |
| Secondario (vasca di risciacquo) | Filtro per sacchetti | 400 l/min | 10 μm | Non tessuto (con aste magnetiche) | 2 (1 attivo + 1 di riserva) |
| Terziario (pompa ad alta pressione) | Filtro per sacchetti | 400 l/min | 10 μm | Non tessuto (con aste magnetiche) | 2 (1 attivo + 1 di riserva) |
Caratteristiche del filtro:
Tutti i filtri a sacco dotati di aste magnetiche per la rimozione delle particelle in polvere
Griglie magnetiche nei punti di ritorno del flusso della macchina
Allarme di ostruzione con commutazione manuale/cambio senza interruzione della produzione
Capacità di sostituzione filtro senza interruzione
Integrazione della Manifattura Intelligente
Il sistema soddisfa i requisiti Industry 4.0 grazie a una connettività dati completa:
Comunicazione con il sistema MES
Interfaccia Ethernet RJ-45
Protocollo dati aperto per l’integrazione con il sistema MES
Capacità di caricamento e scaricamento dei dati di produzione
Interfaccia operatore
Interfaccia utente uomo-macchina Siemens con display a colori
Visualizzazione dello stato dell’attrezzatura e dei guasti
Allarmi acustici e visivi (rosso/giallo/verde)
Programma PLC con protezione a tre livelli tramite password
Promemoria per la manutenzione giornaliera con escalation (l’operatore non può annullarli; è richiesta la conferma del responsabile)
Sistema di controllo
PLC SIEMENS S7-1500
Comunicazione bus PROFINET con azionamenti a frequenza variabile (VFD) e I/O di campo
Grado di protezione del componente elettrico: IP54
Configurazione del contatore di potenza per il monitoraggio energetico
Caso di applicazione
| Parametro | Specifiche |
|---|---|
| Progetto | Principale produttore automobilistico di alberi a gomiti — Sistema di pulizia finale multistazione per alberi a gomiti |
| Fabbricazione | alberi a gomiti automobilistici a 4 cilindri (≤800 mm / ≤60 kg) |
| Tempo di ciclo | ≤180 secondi per pezzo (incluso caricamento/scaricamento robotizzato) |
| Tecnologie di pulizia | Ultrasonico + nebulizzazione a 0,5 MPa + getto ad alta pressione 15–20 MPa (max 28 MPa) + risciacquo + asciugatura ad aria calda + asciugatura a vuoto |
| Temperatura di pulizia | 35–45 °C |
| Robot | ABB IRB6700-200/2.6, IP67, 100 kg |
| Sistema di controllo | PLC SIEMENS S7-1500 |
| Capacità del serbatoio | 2.500 L (1.200 + 800 + 500 L) |
| Potenza totale | 180 kW (inclusi riscaldatori da 60 kW) |
| Aria Compressa | 6 Nm³/min |
Soluzione completa per la pulizia
Big Bird Industrial fornisce soluzioni ingegneristiche complete, tra cui:
Sviluppo del processo
Analisi dei componenti per alberi a gomiti automobilistici
Progettazione del processo di pulizia per applicazioni di pulizia finale
Valutazione dei requisiti di pulizia
Integrazione degli equipaggiamenti
Sistemi di pulizia multi-stazione
Tecnologia di pulizia ad ultrasuoni (25 kHz)
Sistemi di pulizia ad alta pressione (15–20 MPa, max 28 MPa)
Sistemi di essiccazione a vuoto
Sistemi di movimentazione trasportatori e pallet
Sistemi automatici di cambio ugelli
Connessione alla produzione intelligente
Interfaccia MES
Acquisizione dati di produzione
Monitoraggio dell'energia
Perché scegliere Big Bird Industrial
Esperienza nel settore degli alberi a gomiti automobilistici
Big Bird Industrial si specializza in soluzioni di pulizia di precisione per componenti del powertrain automobilistico, con comprovata esperienza nella pulizia finale di alberi a gomiti per i principali produttori mondiali di motori automobilistici.
Tecnologia di pulizia multi-stazione
Il sistema integra pulizia ad ultrasuoni, pulizia a spruzzo, pulizia puntuale ad alta pressione (15–20 MPa, max 28 MPa), risciacquo, asciugatura ad aria calda e asciugatura a vuoto in un’unica configurazione compatta da 8 stazioni per una rimozione completa dei contaminanti.
Pulizia ad alta pressione con cambio automatico dell’ugello
Il sistema dispone di una pulizia ad alta pressione XYZ a tre assi con funzione di cambio automatico dell’ugello (ugelli diritti, a ventaglio e angolati) per una pulizia precisa di tutti i canali dell’olio, dei fori centrali e delle superfici.
Capacità ingegneristica a livello di sistema
L’azienda fornisce soluzioni complete, dallo sviluppo del processo di pulizia all’integrazione in produzione, inclusi pulizia ultrasonica, pulizia ad alta pressione, asciugatura a vuoto e connettività MES.
Ingegneria Personalizzata Non Standard
Ogni componente e linea di produzione presenta requisiti specifici. Big Bird Industrial offre soluzioni ingegneristiche personalizzate basate su:
Analisi della struttura e del materiale del componente
Sviluppo del processo di pulizia
Progettazione personalizzata di attrezzature e automazione
Integrazione del layout dello stabilimento e del flusso produttivo
Domande frequenti
Quali componenti elabora questo sistema di pulizia?
Questo sistema è progettato per alberi a gomiti automobilistici fino a 800 mm di lunghezza, diametro di rotazione Φ250 mm e peso massimo di 60 kg, destinati alla produzione di motori.
Quali pressioni di pulizia sono disponibili?
Il sistema eroga la pulizia ad alta pressione a 15–20 MPa (regolabile fino a un massimo di 28 MPa) con controllo intelligente VFD, oltre a una pulizia a spruzzo a 0.5 MPa.
Quali tecnologie di pulizia sono integrate?
Il sistema integra pulizia ultrasonica (25 kHz), pulizia a spruzzo, pulizia ad alta pressione a punto fisso, risciacquo a spruzzo, asciugatura ad aria calda e asciugatura a vuoto in una configurazione a 8 stazioni.
Quali contaminanti possono essere rimossi?
Rimuove i fluidi da taglio, i trucioli metallici, gli inquinanti oleosi e i residui particellari dai canali dell’olio, dai fori centrali e da tutte le superfici esterne.
Quali livelli di pulizia possono essere raggiunti?
Contaminazione residua totale ≤10 mg; contaminazione dei canali dell’olio ≤3 mg; dimensione massima delle particelle ≤0,6 mm; con limiti rigorosi del numero di particelle per intervallo di dimensioni.
Supporta l’integrazione nella produzione automatizzata?
Sì. Il sistema dispone di caricamento automatico tramite interfaccia robot a ponte, identificazione automatica del pezzo, funzioni anti-errore e capacità di comunicazione con il sistema MES.
Qual è il tempo di ciclo tipico?
Il sistema garantisce un tempo di ciclo ≤180 secondi per pezzo (inclusi caricamento e scaricamento robotizzati), con tempo di ciclo personalizzabile in base alle esigenze della linea di produzione.
Pulizia finale dell’albero a gomiti nella produzione di motori automobilistici
Pulizia finale dell’albero a gomiti nella produzione di motori automobilistici
La pulizia finale dell'albero a gomiti è un processo critico tra la lavorazione meccanica e l'assemblaggio nella produzione di motori automobilistici. Gli alberi a gomiti con canali oleodinamici complessi, fori centrali e superfici di precisione richiedono tecnologie avanzate di pulizia per rimuovere fluidi da taglio, trucioli metallici, contaminanti oleosi e residui particellari. La pulizia ad ultrasuoni raggiunge i passaggi interni ai quali la pulizia convenzionale a spruzzo non può accedere, mentre la pulizia ad alta pressione garantisce la rimozione completa dei contaminanti più ostinati da tutte le superfici.
Pulizia ad ultrasuoni e ad alta pressione per componenti dell'albero a gomiti
Gli alberi a gomiti per autoveicoli presentano sfide uniche di pulizia a causa delle loro geometrie complesse, dei canali lubrificanti e delle superfici di precisione. La pulizia ad ultrasuoni rimuove efficacemente i contaminanti dai passaggi interni e dai fori ciechi, mentre la pulizia ad alta pressione (15–20 MPa, massimo 28 MPa) fornisce la potenza necessaria per eliminare i residui più ostinati. Sequenze di pulizia multistadio con asciugatura integrata garantiscono la rimozione completa dei contaminanti e la protezione contro la corrosione.
Tecnologia di asciugatura a vuoto per la protezione dei componenti
La tecnologia di asciugatura a vuoto garantisce la rimozione completa dell’umidità dalle superfici degli alberi a gomiti e dai passaggi interni, senza sollecitazioni termiche né macchie d’acqua. L’ambiente a pressione ridotta abbassa la temperatura di vapore saturo, consentendo un’evaporazione efficiente dell’umidità residua. Combinata con l’asciugatura ad aria calda, l’asciugatura a vuoto elimina il rischio di corrosione e di macchie d’acqua sulle superfici di precisione.
Tecnologia di filtrazione magnetica per la rimozione di particelle in polvere
La filtrazione efficace è essenziale per mantenere la qualità della pulizia nei processi di lavaggio degli alberi a gomiti. I separatori magnetici e i filtri a sacco con barre magnetiche rimuovono in modo efficace le particelle di polvere ferrosa dal fluido di lavaggio, proteggendo pompe e ugelli e garantendo risultati di pulizia costanti. La possibilità di sostituire i filtri senza interruzione, abbinata a allarmi di intasamento, assicura un funzionamento continuo senza interruzioni produttive.
Specifiche tecniche
| Specifiche | DESCRIZIONE |
|---|---|
| Tipo di prodotto | Sistema finale di pulizia multifunzione per alberi a gomiti automobilistici |
| Applicazione | Lavaggio finale dell’albero a gomiti per motori automobilistici |
| Fabbricazione | Alberi a gomiti automobilistici (≤800 mm / ≤Φ250 mm / ≤60 kg) |
| Pulizia | Ultrasuoni (25 kHz) + Nebulizzazione (0,5 MPa) + Getto ad alta pressione puntiforme (15–20 MPa, max 28 MPa) + Risciacquo + Asciugatura ad aria calda + Asciugatura a vuoto |
| Temperatura di pulizia | 35–45 °C (riscaldamento elettrico) |
| Riscaldamento | riscaldatori da 15 kW × 4, con funzione di preriscaldamento |
| Tempo di ciclo | ≤180 secondi per pezzo (inclusi carico/scarico robotizzati) — personalizzabile |
| Modello di robot | ABB IRB6700-200/2.6 |
| Protezione del robot | IP67 |
| Carico utile del robot | 100 kg |
| Pompa ad alta pressione | INTER HF25, 73 L/min, MAX 28 MPa, 40 kW, VFD |
| Sistema di controllo | PLC SIEMENS S7-1500 |
| Interfaccia elettronica | Schermo tattile Siemens da 9" |
| Protocollo di comunicazione | PROFINET, Ethernet RJ-45 |
| Capacità del serbatoio | 2.500 L (1.200 + 800 + 500 L) |
| Sistema di filtrazione | Multi-stadio (separatore magnetico / filtro grossolano / filtri a sacco da 25 μm / 10 μm) |
| Potenza totale | 180 kW (inclusi riscaldatori da 60 kW) |
| Aria Compressa | 6 Nm³/min |
| Consumo di acqua | 2.500 L |
| Livello di rumore | ≤75 dB (a vuoto) |
| Alimentazione elettrica | CA 380 V 50 Hz trifase |
