
 EN



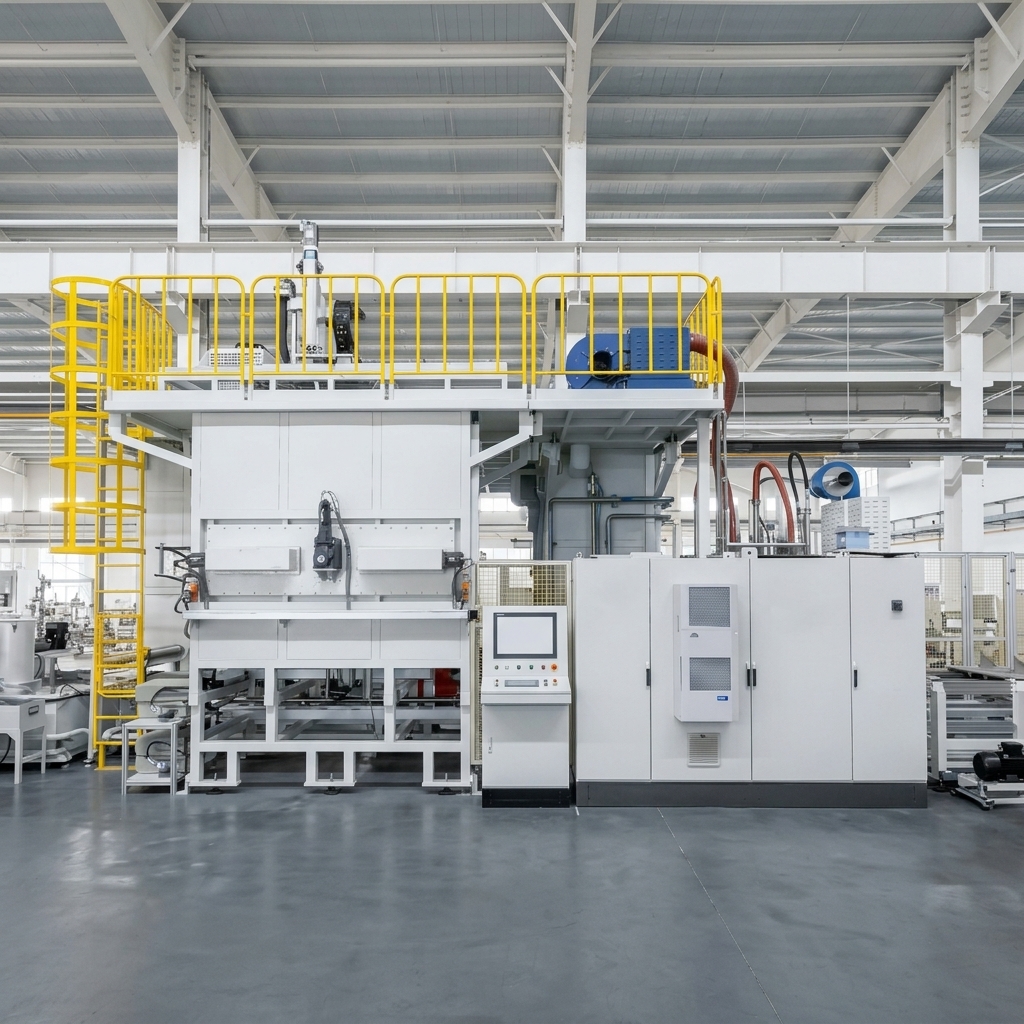
Wielostanowiskowy system ostatecznego czyszczenia wałów korbowych do produkcji silników samochodowych
Dostosowane kompleksowe rozwiązanie klucz-w-rękę dla jednego z czołowych producentów wałów korbowych w branży motocyklowej
Zastosowanie: Końcowe oczyszczanie wałów korbowych w produkcji silników samochodowych
Przedmiot obrabiany: Wały korbowe do przemysłu motocyklowego — długość ≤800 mm, średnica obrotu ≤Φ250 mm, waga ≤60 kg
Proces czyszczenia: Czyszczenie ultradźwiękowe + czyszczenie strumieniowe (0,5 MPa) + wysokociśnieniowe, punktowe czyszczenie (15–20 MPa) + płukanie strumieniowe + suszenie gorącym powietrzem + suszenie próżniowe
Ciśnienie czyszczenia: Wysokociśnieniowe 15–20 MPa (maks. 28 MPa) / strumieniowe 0,5 MPa — dostosowywalne
Czyszczenie ultradźwiękowe: Zintegrowana stacja czyszczenia ultradźwiękowego — dostosowywalna
Temperatura czyszczenia: 35–45 °C (podgrzewanie elektryczne) — możliwa dostosowalność
Czas cyklu: ≤180 sekund na sztukę (w tym załadunek/wyładunek przez robota) — dostosowywalne zgodnie z wymaganiami linii produkcyjnej
Wymagania dotyczące czystości: Całkowita pozostała zanieczyszczoneń ≤10 mg; zanieczyszczenia kanałów olejowych ≤3 mg; maks. rozmiar cząstek ≤0,6 mm; ograniczenia liczby cząstek w poszczególnych zakresach rozmiarów — dostosowywalne zgodnie z wymaganiami klienta
Technologia suszenia: Suszenie gorącym powietrzem + suszenie próżniowe
Konfiguracja robotów: robot 6-osiowy (stopień ochrony IP67, nośność 100 kg) — dostosowywalny
Załadunek/rozładunek: Automatyczne załadunkowanie (robot mostowy) / ręczny wyładunek — dostosowywalny
OPIS
Wielostanowiskowy system ostatecznego czyszczenia wałów korbowych do produkcji silników samochodowych
Przemysłowy wielostanowiskowy system ostatecznego czyszczenia wałów korbowych Big Bird został opracowany do ostatecznego czyszczenia wałów korbowych samochodowych po obróbce skrawaniem i polerowaniu na oleju. System usuwa płyny chłodząco-smarujące, wióry metalowe, zanieczyszczenia olejowe oraz pozostałości cząsteczkowe z kanałów olejowych, otworów gwintowanych oraz wszystkich powierzchni zewnętrznych przed montażem.
Urządzenie jest dostarczane jako kompleksowe rozwiązanie klucz-w-rękę, obejmujące projektowanie, produkcję, instalację oraz uruchomienie.
Zastosowania przedmiotów obrabianych
System obsługuje komponenty wałów korbowych samochodowych:
| Parametr | Specyfikacja |
|---|---|
| Długość wału korbowego | ≤800 mm |
| Średnica obrotu | ≤Φ250 mm |
| Waga | ≤60 kg |
| Materiał | Stal walcowana lub żeliwo |
| Główny produkt | wał korbowy czterocylindrowy do silników samochodowych |
| Kompatybilne produkty | Dodatkowe warianty poprzez wymianę osprzętu (ręczna) |
Wszystkie przedmioty obrabiane to wały korbowe do zastosowań w produkcji silników samochodowych. System zaprojektowano z możliwością ręcznej wymiany wyposażenia w celu obsługi dodatkowych wariantów wałów korbowych poprzez wymianę uchwytów, dostosowanie programu oraz modyfikację trajektorii robota.
Automatyczna produkcja mieszana
System obsługuje automatyczną produkcję mieszanych modeli z wykorzystaniem:
Automatyczny załadunek
Robot portalowy automatycznie umieszcza przedmiot obrabiany na siedziskach lokalizacyjnych typu V-block na stacji załadunkowej.
Mechanizm napędu suwaka przesuwa przedmiot obrabiany do pozycji chwytania przez robota.
Odmuchiwanie otworów centralnych przed chwytaniem przez robota.
System identyfikacji przedmiotów obrabianych (oparty na przełącznikach) dla istniejących wariantów.
Zabezpieczenie przed błędami: wykrywanie położenia osiowego, wykrywanie położenia promieniowego oraz wykrywanie orientacji końców dużego i małego.
Ochrona bezpieczeństwa z elektroniczną blokadą sprzężoną.
System robotów
Robot 6-osiowy ABB IRB6700-200/2.6
Ochrona IP67
maksymalna nośność 100 kg
Chwytak robota wyposażony w funkcję samoblokującą (przedmiot obrabiany nie spadnie przy braku zasilania lub ciśnienia powietrza)
Ręczna wymiana chwytaka dla różnych wariantów przedmiotów obrabianych
Ręczne rozładowanie
Operator usuwa przedmiot obrabiany na stanowisku rozładowania
Zasłona świetlna bezpieczeństwa do ochrony operatora
Mechanizm lokalizacji przedmiotu obrabianego do znakowania laserowego (znacznik laserowy dostarczany przez klienta)
Wieloetapowy proces czyszczenia
System łączy wiele technologii czyszczenia w ośmiostopniowej, zautomatyzowanej sekwencji:
Etapa 1: załadunek (1ST)
Robot portalowy automatycznie umieszcza przedmiot obrabiany na podporach lokalizacyjnych typu V-block na stanowisku załadunkowym. Mechanizm napędu suwaka przesuwa przedmiot obrabiany do pozycji chwytu robota. Robot wykonywa odpowietrzenie otworu środkowego przed chwytem, a następnie przenosi przedmiot obrabiany do komory czyszczącej.
Wymiana ręczna bloków lokalizacyjnych jest wymagana przy przełączaniu się na inne warianty przedmiotów obrabianych. Stanowisko wyposażone jest w identyfikację przedmiotu obrabianego (na podstawie przełączników), zabezpieczenie przed błędami (wykrywanie położenia osiowego, wykrywanie położenia promieniowego, wykrywanie orientacji) oraz zabezpieczenie bezpieczeństwa z elektroniczną blokadą
Etapa 2: Czyszczenie ultradźwiękowe i natryskowe (2ST) — 0,5 MPa
Robot przekazuje przedmiot roboczy na paletę stacji czyszczenia ultradźwiękowego. Paleta opuszcza się, zanurzając przedmiot roboczy w zbiorniku czyszczącym, który został wcześniej napełniony cieczą czyszczącą. Czyszczenie ultradźwiękowe (25 kHz) usuwa zanieczyszczenia ze wszystkich powierzchni oraz wewnętrznych kanałów.
Po czyszczeniu ultradźwiękowym dysze rozpylające po obu stronach wykonują czyszczenie powierzchni przedmiotu roboczego metodą natryskową. Po zakończeniu czyszczenia mechanizm podnoszący podnosi przedmiot roboczy, a robot przekazuje go do kolejnej stacji.
Etap 3: Czyszczenie punktowe pod wysokim ciśnieniem (3ST) — 15–20 MPa (maks. 28 MPa)
Robot przekazuje przedmiot roboczy na paletę stacji czyszczenia pod wysokim ciśnieniem. Trzyosiowy moduł XYZ pozycjonuje dysze w celu czyszczenia otworów centralnych z obu końców pod wysokim ciśnieniem.
Po czyszczeniu otworów centralnych silnik serwo napędza ramiona zaciskowe, aby zacisnąć przedmiot obrabiany poprzez centra na obu końcach, przy czym wpiny lokalizacyjne wchodzą w otwory na wpiny lokalizacyjne. Paleta opuszcza się, a mechanizm zaciskowy obraca przedmiot obrabiany do określonego kąta.
Moduł trzyosiowy XYZ wykonuje czyszczenie pod wysokim ciśnieniem w ustalonych punktach oraz skanujące powierzchni przedmiotu obrabianego i kanałów olejowych. Po czyszczeniu dysze wydmuchujące suszą przedmiot obrabiany. Następnie robot przemieszcza przedmiot obrabiany do następnej stacji.
Wrzeciono posiada automatyczną zmianę dysz z trzema typami dysz: dysze proste, dysze wentylatorowe i dysze kątowe, z odpowiadającymi im uchwytami dysz.
Etap 4: Płukanie natryskowe (4ST)
Robot przemieszcza przedmiot obrabiany na paletę stacji płukania. Silnik serwo napędza ramiona zaciskowe, aby zacisnąć przedmiot obrabiany poprzez centra na obu końcach, przy czym wpiny lokalizacyjne wchodzą w otwory na wpiny lokalizacyjne. Paleta opuszcza się, a mechanizm zaciskowy obraca przedmiot obrabiany do określonego kąta.
Moduł XYZ o trzech osiach wykonuje płukanie punktowe i skanujące powierzchni przedmiotów obrabianych oraz kanałów olejowych. Po płukaniu dysze dmuchające suszą przedmiot obrabiany. Następnie robot przenosi przedmiot obrabiany do kolejnej stacji.
Wrzeciono wyposażone jest w automatyczną wymianę dysz z trzema typami dysz: prostymi, wentylatorowymi i ukośnymi.
Etap 5: Punkt transferowy (5ST)
Robot umieszcza oczyszczony przedmiot obrabiany na paletcie transferowej. System taśmociągu transportuje przedmiot obrabiany do kolejnej stacji.
Etap 6: Suszenie gorącym powietrzem (6ST)
Przedmiot obrabiany wraz z paletą są transportowane do stacji suszenia gorącym powietrzem. Cylinder pozycjonujący blokuje paletę w odpowiedniej pozycji. Cylindry napędzają noże powietrzne w ruchu pionowym wzdłuż wału korbowego, zapewniając dokładne osuszenie.
Po zakończeniu suszenia wszystkie cylindry wracają do swoich pierwotnych pozycji, a przedmiot obrabiany jest transportowany do kolejnej stacji.
Etap 7: Suszenie pod próżnią (7ST)
Półfabrykat i paleta są transportowane do stacji suszenia w próżni. Cylinder pozycjonujący blokuje paletę w odpowiednim położeniu. Przesuwna górna osłona próżniowa opuszcza się, tworząc szczelną komorę razem z paletą. Pompa próżniowa opróżnia komorę i utrzymuje próżnię przez ustalony czas, usuwając pozostałą wilgoć ze wszystkich powierzchni oraz wewnętrznych kanałów.
Po zakończeniu suszenia w próżni wszystkie cylindry wracają do swoich wyjściowych położeń, a półfabrykat jest transportowany do kolejnej stacji.
Etap 8: Wyładunek (8ST)
Półfabrykat i paleta są transportowane do pozycji wyładunku. Operator usuwa półfabrykat. Ręczna wymiana bloków pozycjonujących palety jest wymagana przy przełączaniu się na inne warianty półfabrykatów.
Wentylator zapewnia dmuchanie powietrza (z regulowanym ogrzewaniem temperatury) na powierzchnię półfabrykatu. Zasłona świetlna bezpieczeństwa chroni operatora. Mechanizm pozycjonowania półfabrykatu umieszcza go w odpowiedniej pozycji do znakowania laserowego (znacznik laserowy dostarczany przez klienta).
Technologia czyszczenia pod wysokim ciśnieniem
System charakteryzuje się myciem pod wysokim ciśnieniem o wyjątkowej skuteczności:
| Parametr | Specyfikacja |
|---|---|
| Ciśnienie czyszczenia | 15–20 MPa (maksymalnie regulowane do 28 MPa) |
| Wysokociśnieniowy pompa | INTER HF25, 73 l/min, 40 kW |
| Kontrola | Inteligentna kontrola falownika VFD |
| Typy dysz | Prosta, wentylatorowa, nachylona (automatyczna zmiana) |
| Kluczowa funkcja | Moduł trójosiowy XYZ do precyzyjnego pozycjonowania i skanowania |
Kontrola czystości technicznej
W produkcji silników samochodowych czystość kanałów olejowych wału korbowego oraz powierzchni ma bezpośredni wpływ na niezawodność i wydajność silnika.
System został zaprojektowany z myślą o spełnieniu surowych wymagań dotyczących czystości:
| Obszar wymagań | Specyfikacja |
|---|---|
| Całkowita pozostała zanieczyszczenie | ≤10 mg |
| Zanieczyszczenie kanałów olejowych | ≤3 mg |
| Maksymalny rozmiar cząstki | ≤0,6 mm |
| Liczba cząstek (0,2–0,4 mm) | ≤100 cząstek |
| Liczba cząstek (0,4–0,6 mm) | ≤15 cząstek |
| Cząstki o średnicy >0,6 mm | Nie dozwolone |
| Standard inspekcji | ciśnienie przepłukiwania: 0,6 MPa, objętość przepłukiwania: 1000 mL, membrana filtracyjna o rozmiarze porów 5 μm |
| Weryfikacja suszenia | Brak widocznej wilgoci na powierzchniach lub w kanałach; brak powstawania rdzy |
| Inspekcja wizualna | Brak zadrapań, śladów uderzeń, plam wodnych ani korozji |
Zaawansowane zarządzanie filtracją (wszystkie filtry z prętami magnetycznymi)
System wykorzystuje wielostopniowy system filtracji z prętami magnetycznymi we wszystkich filtrach workowych do usuwania cząstek proszkowych:
| Scena | Rodzaj filtra | Pojemność | Dokładność | Głoska bezdźwięczna | Ilość |
|---|---|---|---|---|---|
| Filtr pierwotny (zbiornik czyszczący) | Separator magnetyczny | 600 L/min | 50 μm | Walc magnetyczny | 1 |
| Podstawowy (zbiornik płuczący) | Filtr grubozmienny | 300 L/min | 40 siatka | Nyloń (z prętami magnetycznymi) | 2 |
| Wtórny (zbiornik czyszczący) | Filtr workowy | 400 l/min | 25 μm | Materiał niepletiony (z prętami magnetycznymi) | 2 (1 aktywny + 1 rezerwowy) |
| Wtórny (zbiornik płuczący) | Filtr workowy | 400 l/min | 10 μm | Materiał niepletiony (z prętami magnetycznymi) | 2 (1 aktywny + 1 rezerwowy) |
| Trzeciorzędowy (pompa wysokiego ciśnienia) | Filtr workowy | 400 l/min | 10 μm | Materiał niepletiony (z prętami magnetycznymi) | 2 (1 aktywny + 1 rezerwowy) |
Cechy filtra:
Wszystkie filtry workowe wyposażone w pręty magnetyczne do usuwania cząstek proszkowych
Magnetyczne siatki w punktach zwrotu przepływu maszyny
Alarm zablokowania z ręcznym przełączaniem/zamianą bez przerwy w produkcji
Możliwość nieprzerwanego wymiany filtra
Inteligentna Integracja Produkcji
System spełnia wymagania Industry 4.0 dzięki komprehensywnemu połączeniu danych:
Komunikacji z systemem MES
Interfejs Ethernet RJ-45
Otwarty protokół danych do integracji z systemem MES
Możliwość przesyłania danych produkcyjnych w górę i w dół
Interfejs operatora
Panel HMI firmy Siemens z kolorowym wyświetlaczem
Wyświetlanie stanu urządzenia i awarii
Dźwiękowe i wizualne alarmy (czerwony/żółty/zielony)
Program PLC z trzystopniową ochroną hasłem
Przypomnienia o codziennym konserwowaniu z eskalacją (operator nie może je anulować, wymagane potwierdzenie przez menedżera)
System sterowania
PLC SIEMENS S7-1500
Komunikacja magistrali PROFINET z falownikami VFD i wejściami/wyjściami polowymi
Stopień ochrony elementów elektrycznych: IP54
Konfiguracja licznika mocy do monitorowania zużycia energii
W przypadku zastosowania
| Parametr | Specyfikacja |
|---|---|
| Projekt | Wiodący producent wałów korbowych dla przemysłu motocyklowego — wielostanowiskowy system ostatecznego czyszczenia wałów korbowych |
| Obiekt obrabiany | czterocylindrowe wały korbowe samochodowe (≤800 mm / ≤60 kg) |
| Czas cyklu | ≤180 sekund na sztukę (wliczając załadunek/rozładunek przez robota) |
| Technologie czyszczenia | Ultradźwięki + natrysk pod ciśnieniem 0,5 MPa + wysokie ciśnienie 15–20 MPa (maks. 28 MPa) + płukanie + suszenie gorącym powietrzem + suszenie próżniowe |
| Temperatura czyszczenia | 35–45°C |
| Robot | Robot ABB IRB6700-200/2,6, stopień ochrony IP67, udźwig 100 kg |
| System sterowania | PLC SIEMENS S7-1500 |
| Pojemność zbiornika | 2500 L (1200 + 800 + 500 L) |
| Moc całkowita | 180 kW (w tym grzałki o mocy 60 kW) |
| Sprężone powietrze | 6 Nm³/min |
Kompleksowe rozwiązanie do czyszczenia
Big Bird Industrial oferuje kompleksowe rozwiązania inżynieryjne, w tym:
Rozwój procesu
Analiza komponentów wałów korbowych do zastosowań motocyklowych
Projektowanie procesu czyszczenia dla końcowych aplikacji czyszczenia
Oceny wymagań dotyczących czystości
Integracja sprzętu
Wielostanowiskowe systemy czyszczenia
Technologia czyszczenia ultradźwiękowego (25 kHz)
Systemy czyszczenia pod wysokim ciśnieniem (15–20 MPa, maks. 28 MPa)
Systemy suszenia w próżni
Systemy transportu taśmowego i obsługi palet
Automatyczne systemy wymiany dysz
Połączenia z inteligentną produkcją
Interfejs MES
Pozyskiwanie danych produkcyjnych
Monitorowanie energii
Dlaczego wybrać Big Bird Industrial
Doświadczenie w zakresie wałów korbowych do zastosowań motocyklowych
Big Bird Industrial specjalizuje się w precyzyjnych rozwiązaniach czyszczących dla komponentów napędu samochodowego, posiadając sprawdzone doświadczenie w końcowym czyszczeniu wałów korbowych dla głównych producentów silników samochodowych.
Technologia wielostanowiskowego czyszczenia
System integruje czyszczenie ultradźwiękowe, czyszczenie strumieniowe, czyszczenie punktowe pod wysokim ciśnieniem (15–20 MPa, maks. 28 MPa), płukanie, suszenie gorącym powietrzem oraz suszenie próżniowe w jednej zwartej konfiguracji o 8 stacjach zapewniającej kompleksowe usuwanie zanieczyszczeń.
Czyszczenie pod wysokim ciśnieniem z automatyczną wymianą dysz
System wyposażony jest w trzyosiowe czyszczenie pod wysokim ciśnieniem w układzie XYZ z możliwością automatycznej wymiany dysz (prostych, wentylatorowych i ukośnych) do precyzyjnego czyszczenia wszystkich kanałów olejowych, otworów centralnych oraz powierzchni.
Możliwości inżynierskie na poziomie systemowym
Firma dostarcza kompleksowych rozwiązań – od opracowywania procesu czyszczenia po integrację w produkcji – w tym czyszczenie ultradźwiękowe, czyszczenie pod wysokim ciśnieniem, suszenie próżniowe oraz połączenie z systemem MES.
Dostosowane inżynieria niestandardowa
Każdy element i linia produkcyjna ma unikalne wymagania. Big Bird Industrial oferuje dostosowane rozwiązania inżynieryjne oparte na:
Analizie struktury i materiału elementu
Rozwój procesu czyszczenia
Dostosowanym projektowaniu uchwytów i automatyki
Integracji układu fabrycznego oraz przepływu produkcji
Często zadawane pytania
Jakie komponenty przetwarza ten system czyszczący?
Ten system przeznaczony jest do wałów korbowych stosowanych w przemyśle motocyklowym i samochodowym o długości do 800 mm, średnicy obrotowej Φ250 mm oraz masie do 60 kg.
Jaki zakres ciśnienia czyszczenia jest dostępny?
System zapewnia czyszczenie pod wysokim ciśnieniem w zakresie 15–20 MPa (maks. regulowane do 28 MPa) z inteligentną kontrolą falownika VFD oraz czyszczenie strumieniowe przy ciśnieniu 0.5 MPa.
Jakie technologie czyszczenia są zintegrowane?
System integruje czyszczenie ultradźwiękowe (25 kHz), czyszczenie strumieniowe, czyszczenie punktowe pod wysokim ciśnieniem, płukanie strumieniowe, suszenie gorącym powietrzem oraz suszenie próżniowe w konfiguracji ośmiu stacji.
Jakie zanieczyszczenia można usunąć?
Usuwa płyny cięciowe, wióry metalowe, zanieczyszczenia olejowe oraz pozostałości cząsteczkowe z kanałów olejowych, otworów środkowych oraz wszystkich powierzchni zewnętrznych.
Jakiego poziomu czystości można osiągnąć?
Całkowita pozostała ilość zanieczyszczeń ≤10 mg; zanieczyszczenie kanałów olejowych ≤3 mg; maksymalny rozmiar cząstek ≤0,6 mm; z surowymi limitami liczby cząstek dla poszczególnych zakresów rozmiarów.
Czy system obsługuje integrację z automatyczną produkcją?
Tak. System wyposażony jest w automatyczne załadunek za pośrednictwem interfejsu robota mostowego, automatyczne identyfikowanie przedmiotów obrabianych, zabezpieczenie przed błędami oraz możliwość komunikacji z systemem MES.
Jaki jest typowy czas cyklu?
Czas cyklu systemu wynosi ≤180 sekund na sztukę (łącznie z załadunkiem i rozładunkiem przez robota); czas cyklu można dostosować do wymagań konkretnej linii produkcyjnej.
Ostateczne czyszczenie wału korbowego w produkcji silników samochodowych
Ostateczne czyszczenie wału korbowego w produkcji silników samochodowych
Ostateczne czyszczenie wału korbowego to kluczowy proces między obróbką a montażem w produkcji silników samochodowych. Wały korbowe o złożonych kanałach olejowych, otworach centralnych i powierzchniach precyzyjnych wymagają zaawansowanych technologii czyszczenia w celu usunięcia środków smarująco-chłodzących, wiórów metalowych, zanieczyszczeń olejowych oraz pozostałości cząsteczkowych. Czyszczenie ultradźwiękowe dociera do przewodów wewnętrznych, do których nie mogą dotrzeć tradycyjne metody czyszczenia strumieniowego, podczas gdy czyszczenie pod wysokim ciśnieniem zapewnia skuteczne usunięcie upartych zanieczyszczeń ze wszystkich powierzchni.
Czyszczenie ultradźwiękowe i pod wysokim ciśnieniem elementów wału korbowego
Wały korbowe w przemyśle motocyklowym i samochodowym stwarzają unikalne wyzwania związane z czyszczeniem ze względu na swoje złożone geometrie, kanały olejowe oraz powierzchnie o wysokiej precyzji. Czyszczenie ultradźwiękowe skutecznie usuwa zanieczyszczenia z przewodów wewnętrznych i otworów ślepych, podczas gdy czyszczenie pod wysokim ciśnieniem (15–20 MPa, maks. 28 MPa) zapewnia niezbędną moc czyszczącą do usuwania upartych osadów. Wieloetapowe procesy czyszczenia z wbudowanym suszeniem gwarantują całkowite usunięcie zanieczyszczeń oraz ochronę przed korozją.
Technologia suszenia w próżni do ochrony komponentów
Technologia suszenia w próżni zapewnia całkowite usunięcie wilgoci z powierzchni wałów korbowych oraz przewodów wewnętrznych bez naprężeń termicznych ani plam wodnych. Środowisko o obniżonym ciśnieniu obniża temperaturę pary nasyconej, umożliwiając efektywne odparowanie resztkowej wilgoci. Połączenie suszenia w próżni z suszeniem gorącym powietrzem eliminuje ryzyko korozji oraz powstawania plam wodnych na powierzchniach o wysokiej precyzji.
Technologia filtracji magnetycznej do usuwania cząstek proszkowych
Skuteczna filtracja jest kluczowa dla utrzymania wysokiej jakości czyszczenia wałów korbowych. Oddzielniki magnetyczne oraz workowe filtry z magnetycznymi prętami skutecznie usuwają cząstki żelazne z cieczy czyszczącej, chroniąc pompy i dysze oraz zapewniając stabilne rezultaty czyszczenia. Możliwość nieprzerwanego wymiany filtrów wraz z alarmem zablokowania gwarantuje ciągłą pracę bez przerywania produkcji.
Specyfikacja techniczna
| Specyfikacja | OPIS |
|---|---|
| Typ produktu | Wielostanowiskowy system ostatecznego czyszczenia wałów korbowych do produkcji silników samochodowych |
| Zastosowanie | Ostateczne czyszczenie wałów korbowych silników samochodowych |
| Obiekt obrabiany | Wały korbowe samochodowe (≤800 mm / ≤Φ250 mm / ≤60 kg) |
| Technologię czyszczącą | Ultradźwięki (25 kHz) + natrysk (0,5 MPa) + wysokociśnieniowe punktowe czyszczenie (15–20 MPa, maks. 28 MPa) + płukanie + suszenie gorącym powietrzem + suszenie próżniowe |
| Temperatura czyszczenia | 35–45 °C (podgrzewanie elektryczne) |
| Ogrzewanie | grzałki o mocy 15 kW × 4, możliwość podgrzewania wstępного |
| Czas cyklu | ≤180 sekund na sztukę (wliczając załadunek/wyładunek robota) — konfigurowalne |
| Model robota | ABB IRB6700-200/2.6 |
| Ochrona robota | IP67 |
| Nośność robota | 100 KG |
| Wysokociśnieniowy pompa | INTER HF25, 73 L/min, maks. 28 MPa, 40 kW, sterowanie częstotliwościowe (VFD) |
| System sterowania | PLC SIEMENS S7-1500 |
| HMI | Ekran dotykowy Siemens 9 cali |
| Protokół komunikacyjny | PROFINET, Ethernet RJ-45 |
| Pojemność zbiornika | 2500 L (1200 + 800 + 500 L) |
| System filtracji | Wieloetapowy (separatory magnetyczny / filtr grubozmienny / workowe filtry 25 μm / 10 μm) |
| Moc całkowita | 180 kW (w tym grzałki o mocy 60 kW) |
| Sprężone powietrze | 6 Nm³/min |
| Zasób wody | 2500 L |
| Poziom hałasu | ≤75 dB (praca na biegu jałowym) |
| Zasilanie | Prąd przemienny 380 V, 50 Hz, trójfazowy |
