
 EN



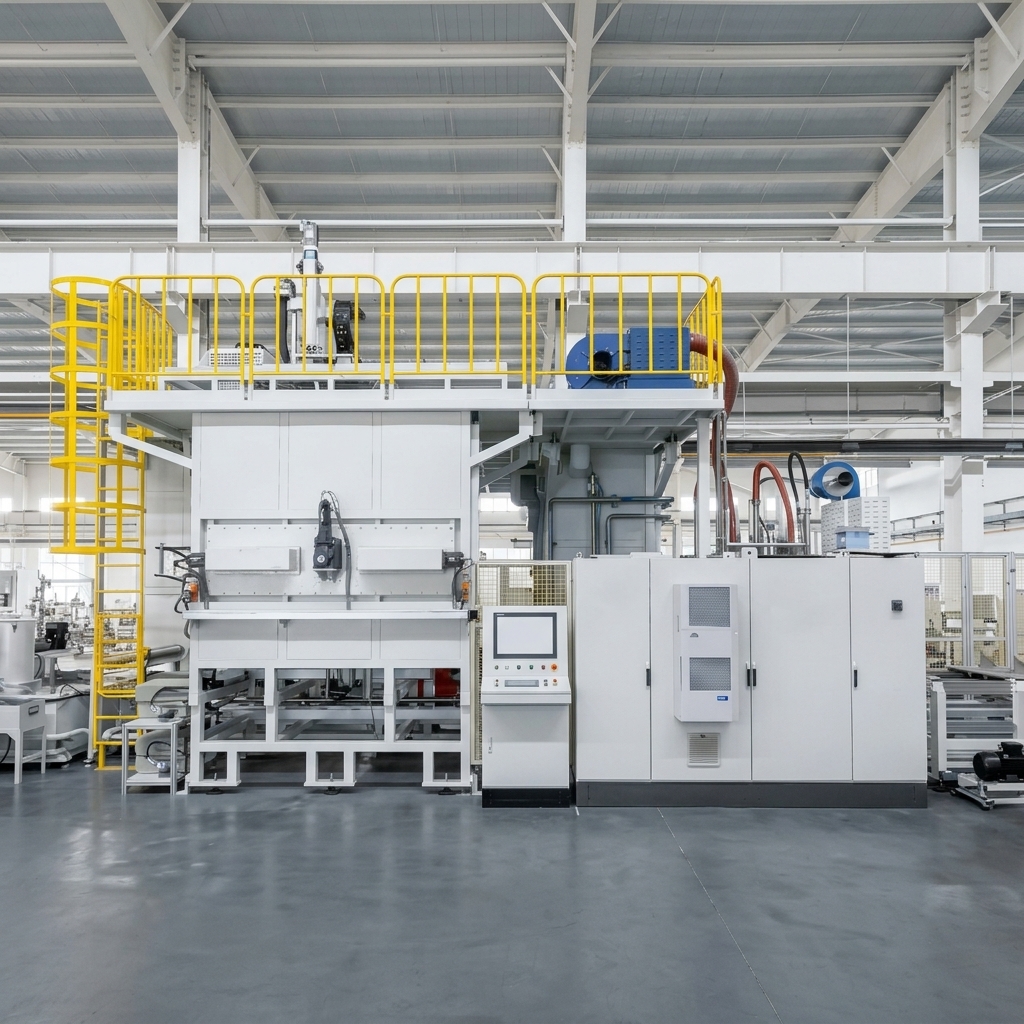
Ავტომობილების კრანკშაფტების მრავალსადგურიანი საბოლოო სუფთავის სისტემა ძრავების წარმოებლად
Მნიშვნელოვანი ავტომობილის კრანკშაფტების წარმოებლისთვის მორგებული სრულად მოწყობილი ამონახსნი
Გამოყენება: Ავტომობილის ძრავის წარმოების დროს კრანკშაფტების საბოლოო სასუფთავო პროცესი
Დამუშავების ნაკლები: Ავტომობილის კრანკშაფტები — სიგრძე ≤800 მმ, ბრუნვის დიამეტრი ≤Φ250 მმ, წონა ≤60 კგ
Გასუფთავების პროცესი: Ულტრაბგერითი საფარების გასუფთავება + სპრეის გასუფთავება (0,5 მპა) + მაღალი წნევის ფიქსირებული წერტილის გასუფთავება (15–20 მპა) + სპრეის გარეშე გამორეცხვა + ცხელი ჰაერით შემშრალება + ვაკუუმში შემშრალება
Სუფთავი წნევა: Მაღალი წნევა 15–20 მპა (მაქსიმუმ 28 მპა) / სპრეი 0,5 მპა — მორგებადი
Ულტრაბგერითი სუფთავება: Ინტეგრირებული ულტრაბგერითი საფარების გასუფთავების სადგური — მორგებადი
Სუფთავების ტემპერატურა: 35–45°C (ელექტრო გათბობა) — მორგებადი
Ციკლის დრო: 180 წამზე ნაკლები თითოეული ნაკეთობისთვის (რობოტის ჩასმა/ამოღებას ჩათვლით) — მორგებადი წარმოების ხაზის მოთხოვნების მიხედვით
Სისუფთავის მოთხოვნა: Სულ დარჩენილი დაბინძურება ≤10 მგ; ზეთის გალერეის დაბინძურება ≤3 მგ; ნაკეთობის ზომა ≤0,6 მმ; ნაკეთობის რაოდენობის შეზღუდვები ზომის დიაპაზონების მიხედვით — მორგებადი მომხმარებლის მოთხოვნების მიხედვით
Გაშრობის ტექნოლოგია: Ცხელი ჰაერით შემშრალება + ვაკუუმში შემშრალება
Რობოტების კონფიგურაცია: 6 ღერძიანი რობოტი (IP67, 100 კგ ტვირთის ტევადობა) — მორგებადი
Ჩასმა/გამოსმა: Ავტომატური ჩასმა (განტრი რობოტით) / ხელით ამოღება — მორგებადი
Აღწერა
Ავტომობილების კრანკშაფტების მრავალსადგურიანი საბოლოო სუფთავის სისტემა
Big Bird Industrial-ის კრანკშაფტის მრავალსტანციური საბოლოო გასუფთავების სისტემა შეიმუშავდა ავტომობილის კრანკშაფტების საბოლოო გასუფთავებისთვის მექანიკური დამუშავებისა და ზეთზე დაფუძნებული პოლირების ოპერაციების შემდეგ. სისტემა ამოიღებს ჭრის სითხეებს, მეტალის ნაკერებს, ზეთის დაბინძურებებს და ნაკრების ნარჩევებს ზეთის გასაყვანი არხებიდან, მოხვევადი ხვრელებიდან და ყველა გარე ზედაპირიდან შეკრებამდე.
Აღჭურვილობა მიიღება სრულად მზად მიწოდებული ამონაკლარის სახით, რომელიც მოიცავს დიზაინს, წარმოებას, დაყენებას და გაშვებას.
Დამუშავების საგნების გამოყენება
Სისტემა მოერგება ავტომობილის კრანკშაფტის კომპონენტებს:
| Პარამეტრი | Ტექნიკური მახასიათებლები |
|---|---|
| Კრანკშაფტის სიგრძე | ≤800 მმ |
| Ბრუნვის დიამეტრი | ≤Φ250 მმ |
| Წონა | ≤60 კგ |
| Მასალა | Გამოსახსნელი ფოლადი ან სასხურავი რკინა |
| Ძირითადი პროდუქტი | ავტომობილების ძრავებისთვის 4-ცილინდრიანი კრანკშაფტი |
| hopildi produqtebi | Დამატებითი ვარიანტები ინსტრუმენტების შეცვლით (ხელით) |
Ყველა დამუშავებული ნაკეთობა ავტომობილების ძრავების წარმოების მიზნით გამოიყენება. სისტემა დაპროექტებულია ისე, რომ ხელით შეიძლება შეცვალოს მიმდევრობა დამატებითი კრანკშაფტების ვარიანტების მისაღებად — საჭიროების შემთხვევაში შეიძლება შეიცვალოს მიმაგრების საშუალებები, პროგრამა და რობოტის მოძრაობის ტრაექტორია.
Ავტომატური შერეული მოდელების წარმოება
Სისტემა ხელს უწყობს ავტომატურ შერეული მოდელების წარმოებას შემდეგი შესაძლებლობებით:
Ავტომატური ჩატვირთვა
Განტრის რობოტი ავტომატურად ადებს დამუშავებულ ნაკეთობას V-ფორმის მიმაგრების ადგილებზე ჩასატვირთად
Საკერძო მექანიზმი გადაადგილებს დამუშავებულ ნაკეთობას რობოტის აღების პოზიციაში
Რობოტის დაჭერვამდე ცენტრალური ხვრელის გასუფთავება ჰაერით
Არსებული ვარიანტების იდენტიფიკაციის სისტემა (კლავიშებზე დაფუძნებული)
Შეცდომების თავიდან აცილება: აქსიალური და რადიალური აღმოჩენა, ასევე დიდი/პატარა ბოლოების მიმართულების განსაზღვრა
Უსაფრთხოების დაფარვა ელექტრონული ინტერლოკით
Რობოტული სისტემა
ABB IRB6700-200/2.6 6-ღერძიანი რობოტი
IP67 დაცვა
მაქსიმალური ტვირთის წონა — 100 კგ
Რობოტის ხელის მოწყობილობა აღჭურვილია ავტომატურად დასაკეცად შესაძლებლობით (მუშაობის დაკარგვის შემთხვევაში დეტალი არ ვარდება)
Სხვადასხვა დეტალის ტიპების დასამუშავებლად ხელის მოწყობილობის ხელით შეცვლა
Ხელით განტვირთვა
Ოპერატორი ამოიღებს დეტალს გამოტვირთვის სადგურიდან
Ოპერატორის დასაცავად უსაფრთხოების სინათლის ფარდა
Ლაზერული მონიშვნისთვის დეტალის მდებარეობის განსაზღვრის მექანიზმი (ლაზერული მონიშვნის მოწყობილობა მომხმარებლის მიერ მიაწოდება)
Მრავალსტუფიანი სუფთავის პროცესი
Სისტემა 8-ეტაპიან ავტომატურ მიმდევრობაში კომბინირებს რამდენიმე სუფთავის ტექნოლოგიას:
Ეტაპი 1: ჩატვირთვა (1ST)
Განტრის რობოტი ავტომატურად ადებს დეტალს ჩატვირთვის სადგურზე მდებარე V-ფორმის მდებარეობის სასადგურებზე. სრიალის მექანიზმი გადაადგილებს დეტალს რობოტის ასაღებად განკუთვნილ პოზიციაში. რობოტი ხელის მოწყობილობის გამოყენებამდე ცენტრალური ხვრელის გასუფთავებას ასრულებს, შემდეგ დეტალს სუფთავის კამერაში გადაადგილებს.
Დეტალის სხვადასხვა ტიპზე გადასვლის დროს მდებარეობის ბლოკების ხელით შეცვლა სჭირდება. სადგური აღჭურვილია დეტალის იდენტიფიკაციით (გადამრთველის საშუალებით), შეცდომების თავიდან აცილების ფუნქციებით (ღერძული და რადიალური აღმოჩენა, ორიენტაციის განსაზღვრა) და ელექტრონული ინტერლოკით დაცული უსაფრთხოების დაფარულობით.
Ეტაპი 2: ულტრაბგერითი და სპრეის სუფთავა (2ST) — 0,5 მპა
Რობოტი ატარებს ნაკეთობას ულტრაბგერითი სუფთავის სადგურის პალეტაზე. პალეტა ჩამოდის და ნაკეთობა სრულად ჩაიძაბება წინასწარ შევსებულ სუფთავის ტენკში. ულტრაბგერითი სუფთავა (25 კჰც) ამოიღებს დაბინძურებას ყველა ზედაპირიდან და შიდა გასავლელებიდან.
Ულტრაბგერითი სუფთავის შემდეგ, ორივე მხრიდან მდებარე სპრეის ნაკადები ასრულებენ ნაკეთობის ზედაპირის სპრეის სუფთავას. სუფთავის შემდეგ აწევის მექანიზმი აწევს ნაკეთობას და რობოტი ატარებს მას შემდეგ სადგურზე.
Ეტაპი 3: მაღალი წნევის ფიქსირებული წერტილის სუფთავა (3ST) — 15–20 მპა (მაქსიმუმ 28 მპა)
Რობოტი ატარებს ნაკეთობას მაღალი წნევის სუფთავის სადგურის პალეტაზე. XYZ სამი ღერძის მოდული ადგენს ნაკადების პოზიციას ნაკეთობის ორივე ბოლოს მდებარე ცენტრალური ხვრელების მაღალი წნევის სუფთავისთვის.
Ცენტრალური ხვრელის გაწმენდვის შემდეგ სერვო მოტორი აძრავს მიმაგრების ხელებს, რათა მიმაგროს დამუშავების ნაკრები ორივე ბოლოს ცენტრების მეშვეობით, ხოლო ლოკაციის ფიქსატორები ჩაიჭროს ლოკაციის ფიქსატორების ხვრელებში. პალეტი ჩამოდის და მიმაგრების მეхანიზმი აბრუნებს დამუშავების ნაკრებს მითითებულ კუთხეზე.
XYZ სამი ღერძის მოდული ასრულებს დამუშავების ნაკრების ზედაპირებისა და ზეთის გალერეების ფიქსირებული წერტილების და სკანირების მეშვეობით მაღალი წნევის გაწმენდას. გაწმენდვის შემდეგ ჰაერის გამოყოფის ნოზლები გამოშრებენ დამუშავების ნაკრებს. შემდეგ რობოტი გადაადგილებს დამუშავების ნაკრებს შემდეგ სადგურზე.
Სპინდელს აქვს ავტომატური ნოზლების შეცვლის სისტემა სამი ტიპის ნოზლით: წრმოების ნოზლები, ვერტიკალური ნოზლები და კუთხით დახრილი ნოზლები, რომლებსაც შესაბამისი ნოზლების მეტალის მაგრები აქვთ.
Ეტაპი 4: სპრეი გამორეცხვა (4ST)
Რობოტი გადაადგილებს დამუშავების ნაკრებს გამორეცხვის სადგურის პალეტზე. სერვო მოტორი აძრავს მიმაგრების ხელებს, რათა მიმაგროს დამუშავების ნაკრები ორივე ბოლოს ცენტრების მეშვეობით, ხოლო ლოკაციის ფიქსატორები ჩაიჭროს ლოკაციის ფიქსატორების ხვრელებში. პალეტი ჩამოდის და მიმაგრების მეхანიზმი აბრუნებს დამუშავების ნაკრებს მითითებულ კუთხეზე.
XYZ-ის სამღერიანი მოდული ასრულებს სამუშაო ნაკრების ზედაპირებისა და ზეთის გალერეების ფიქსირებული წერტილის და სკანირების გარეშე გამორეცხვას. გამორეცხვის შემდეგ ჰაერის გამოყოფის ნოზლები გამოშორებენ სამუშაო ნაკრებიდან წყალს. შემდეგ რობოტი გადაადგილებს სამუშაო ნაკრებს შემდეგ სადგურზე.
Სპინდელს აქვს ავტომატური ნოზლების შეცვლის სისტემა სამი ტიპის ნოზლით: წრფივი ნოზლები, ვერტიკალური ნოზლები და კუთხით დახრილი ნოზლები.
Ეტაპი 5: გადაცემის წერტილი (5ST)
Რობოტი ათავსებს გასუფთავებულ სამუშაო ნაკრებს გადაცემის პალეტზე. ჯაჭნის კონვეიერის სისტემა გადაადგილებს სამუშაო ნაკრებს შემდეგ სადგურზე.
Ეტაპი 6: ცხელი ჰაერით შემშრალება (6ST)
Სამუშაო ნაკრები და პალეტი გადაადგილდება ცხელი ჰაერით შემშრალების სადგურზე. პოზიციონირების ცილინდრები აფიქსირებენ პალეტს მის ადგილზე. ცილინდრები აძრავენ ჰაერის ხელს ავტომატურად ვერტიკალურად კრანკშაფტზე სრული შემშრალების მიზნით.
Შემშრალების შემდეგ ყველა ცილინდრი დაბრუნდება თავდაპირველ მდგომარეობაში, ხოლო სამუშაო ნაკრები გადაადგილდება შემდეგ სადგურზე.
Ეტაპი 7: ვაკუუმით შემშრალება (7ST)
Სამუშაო ნიმუში და პალეტი გადაიტანება ვაკუუმურ შემშრალებლად. პოზიციონირების ცილინდრები აფიქსირებენ პალეტს მის ადგილზე. ზედა მოძრავი ვაკუუმური კერპი ჩამოდის და პალეტთან ერთად ჰერმეტულ კომპარტამენტს ქმნის. ვაკუუმური პომპა კომპარტამენტის ჰაერს ამოიღებს და განსაკუთრებული ხანგრძლივობით ვაკუუმს არ შეწყვეტს, რათა სამუშაო ნიმუშის ყველა ზედაპირიდან და შიგა გასასვლელებიდან დარჩენილი ტენი ამოიღოს.
Ვაკუუმური შემშრალების შემდეგ ყველა ცილინდრი თავდაპირველ მდგომარეობაში ბრუნდება, ხოლო სამუშაო ნიმუში შემდეგ სადგურზე გადაიტანება.
Ეტაპი 8: განტვირთვა (8ST)
Სამუშაო ნიმუში და პალეტი გადაიტანება განტვირთვის ადგილზე. ოპერატორი ამოიღებს სამუშაო ნიმუშს. სამუშაო ნიმუშის სხვადასხვა ვარიანტებზე გადასვლის დროს პალეტის მდებარეობის ბლოკების ხელით შეცვლა აუცილებელია.
Ვენტილატორი სამუშაო ნიმუშის ზედაპირზე ჰაერის გამოყენებას უზრუნველყოფს (ტემპერატურის რეგულირებადი გათბობით). სამუშაო ადგილის უსაფრთხოების სინათლის ფარდა იცავს ოპერატორს. სამუშაო ნიმუშის მდებარეობის მექანიზმი სამუშაო ნიმუშს ლაზერული მონიშვნისთვის ადგილზე აყენებს (ლაზერული მონიშვნელი მომხმარებლის მიერ მიწოდებულია).
Სიმაღლეში წნევის სისტემა სისუფთავის დასამყარებლად
Სისტემა მაღალი წნევის სუფთავების ფუნქციას იძლევა განსაკუთრებული შესაძლებლობით:
| Პარამეტრი | Ტექნიკური მახასიათებლები |
|---|---|
| Გასუფთავების წნევა | 15–20 მპა (მაქსიმალურად შესაძლებელი რეგულირება — 28 მპა) |
| Მაღალ წ圧ოვანი პუმპა | INTER HF25, 73 ლ/წთ, 40 კვტ |
| Კონტროლი | Ინტელექტუალური ცვლადი სიხშირის მარეგულირებლის კონტროლი |
| Სასხენელების ტიპები | Წრფივი, ვენტილატორის ფორმის, კუთხით დახრილი (ავტომატური შეცვლა) |
| Ძირითადი მახასიათებელი | XYZ სამღერიანი მოდული სიზუსტის მიღწევისთვის და სკანირებისთვის |
Ტექნიკური სისუფთავის კონტროლი
Ავტომობილების ძრავების წარმოებაში კოლენვალის ზეთის გასასვლელებისა და ზედაპირების სისუფთავე პირდაპირ აისახება ძრავის სიმდგრადობასა და მუშაობის ხარისხზე.
Სისტემა შეიძლება დაკმაყოფილებს მკაცრ სისუფთავის მოთხოვნებს:
| Მოთხოვნის არეა | Ტექნიკური მახასიათებლები |
|---|---|
| Სულ დარჩენილი დაბინძურება | ≤10 მგ |
| Ზეთის გასასვლელების დაბინძურება | ≤3 მგ |
| Მაქსიმალური ნაწილეულის ზომა | ≤0.6 მმ |
| Ნაკლებობის რაოდენობა (0.2–0.4 მმ) | 100-ზე ნაკლები ნაკრები |
| Ნაკრებების რაოდენობა (0,4–0,6 მმ) | 15-ზე ნაკლები ნაკრები |
| 0,6 მმ-ზე მეტი ნაკრებები | Არ არის ნებადარებული |
| Შემოწმების სტანდარტი | 0,6 მპა გამოსარეცხი წნევა, 1000 მლ გამოსარეცხი მოცულობა, 5 მკმ ფილტრაციის მემბრანა |
| Შემოწმება გამოშრობის შესახებ | Ზედაპირებზე ან გასავლელებში ხილული ტენის ნიშნები არ არსებობს; რუდის წარმოქმნა არ ხდება |
| Ვიზუალური შემოწმება | Ხაზები, შეჯახების ნიშნები, წყლის ლაქები ან კოროზია არ არსებობს |
Განვითარებული ფილტრაციის მართვა (ყველა ფილტრი მაგნიტური ძორებით)
Სისტემა იყენებს მრავალსაფეხურიან ფილტრაციის სისტემას, რომელშიც ყველა ჩანთის ფილტრში მაგნიტური ძორებია მონაკვრების მოსაშორებლად:
| Სცენა | Ფილტრის ტიპი | Მოცულობა | Სიზუსტე | Მედია | Რაოდენობა |
|---|---|---|---|---|---|
| Პირველადი (სუფთავი ტანკი) | Მაგნიტური სეპარატორი | 600 ლ/წთ | 50 მკმ | Მაგნიტური როლი | 1 |
| Პირველადი (გასარეცხი ტანკი) | Გრუბი ფილტრი | 300 ლ/წთ | 40 ქსელი | Ნეილონი (მაგნიტური ძოლებით) | 2 |
| Მეორეხარისხოვანი (სასუფთავი ტანკი) | Საყურის ფილტრი | 400 ლ/წთ | 25 მკმ | Არ მოიცავს ქსილონს (მაგნიტური ძოლებით) | 2 (1 აქტიური + 1 რეზერვული) |
| Მეორეხარისხოვანი (გასარეცხი ტანკი) | Საყურის ფილტრი | 400 ლ/წთ | 10 მკმ | Არ მოიცავს ქსილონს (მაგნიტური ძოლებით) | 2 (1 აქტიური + 1 რეზერვული) |
| Მესამეხარისხოვანი (მაღალი წნევის პუმპა) | Საყურის ფილტრი | 400 ლ/წთ | 10 მკმ | Არ მოიცავს ქსილონს (მაგნიტური ძოლებით) | 2 (1 აქტიური + 1 რეზერვული) |
Ფილტრაციის მახასიათებლები:
Ყველა ჩანთის ფილტრი მაგნიტური ძოლებით არის დაკომპლექტებული ფხვნილის ნაკრების მოსაშორებლად
Მაგნიტური ბალიშები მანქანის დაბრუნების ნაკადების წერტილებში
Დაბლოკვის სიგნალი ხელით გადართვით/შეცვლით წარმოების შეწყვეტის გარეშე
Ფილტრის შეცვლის შეუწყვეტობის შესაძლებლობა
Ინტელექტუალური წარმოების ინტეგრაცია
Სისტემა მხარს უჭერს Industry 4.0 მოთხოვნებს სრული მონაცემთა კავშირის მეშვეობით:
MES-თან კავშირი
Ეთერნეტის RJ-45 ინტერფეისი
MES-თან ინტეგრაციისთვიას ღია მონაცემთა პროტოკოლი
Წარმოების მონაცემების ატვირთვისა და ჩამოტვირთვის შესაძლებლობა
Ოპერატორის ინტერფეისი
Siemens-ის HMI ფერადი ეკრანით
Მოწყობილობის მდგომარეობისა და შეცდომების ჩვენება
Ხმოვანი და ვიზუალური სიგნალები (წითელი/ყავისფერი/მწვანე)
PLC-ის პროგრამა სამსახურებრივი პაროლის დაცვით
Ყოველდღიური მომსახურების გახსენებები ესკალაციით (ოპერატორს არ შეუძლია გასუფთავება, მენეჯერის დადასტურება სჭირდება)
Კონტროლის სისტემა
SIEMENS S7-1500 PLC
PROFINET ბასის კომუნიკაცია სიჩქარის რეგულატორებთან და ველის I/O-სთან
Ელექტროკომპონენტების დაცვის ხარისხი: IP54
Ენერგიის მონიტორინგისთვის ელექტროენერგიის მერის კონფიგურაცია
Განაცხადის შემთხვევა
| Პარამეტრი | Ტექნიკური მახასიათებლები |
|---|---|
| Პროექტი | Მთავარი ავტომობილური კრანკშაფტის წარმოებლი — კრანკშაფტის მრავალსადგურიანი საბოლოო სუფთავის სისტემა |
| Მუშაობის ნაწილი | 4-ცილინდრიანი ავტომობილური კრანკშაფტები (≤800 მმ / ≤60 კგ) |
| Ციკლის დრო | ≤180 წამი თითო ნაკეთობაზე (რობოტის ჩასმა/ამოღება ჩათვლილი) |
| Სუფთავების ტექნოლოგიები | Ულტრაბგერითი + სპრეი 0,5 მპა + მაღალი წნევა 15–20 მპა (მაქს. 28 მპა) + გამორეცხვა + ცხელი ჰაერით შეშრობა + ვაკუუმით შეშრობა |
| Სუფთავების ტემპერატურა | 35–45°C |
| Რობოტი | ABB IRB6700-200/2.6, IP67, 100 კგ |
| Კონტროლის სისტემა | SIEMENS S7-1500 PLC |
| Ტანკის მოცულობა | 2500 ლ (1200 + 800 + 500 ლ) |
| Მთლიანი სიმძლავრე | 180 კვტ (60 კვტ-იანი გამათბობლებით ჩათვლილი) |
| Სინათლის ჰაერი | 6 ნმ³/წთ |
Სრული სასუფთავო ამოხსნა
Big Bird Industrial სთავაზობს სრულ ინჟინერულ ამონახსნებს, რომლებიც მოიცავს:
Პროცესის განვითარება
Ავტომობილების კრანკშაფტების კომპონენტური ანალიზი
Საბოლოო სუფთავების პროცესის დიზაინი
Სისუფთავის მოთხოვნილებების შეფასება
Აღჭურვილობის ინტეგრაცია
Მრავალსტანციური სუფთავების სისტემები
Ულტრაბგერითი სუფთავების ტექნოლოგია (25 კჰც)
Მაღალი წნევის სუფთავების სისტემები (15–20 მპა, მაქს. 28 მპა)
Ვაკუუმური შემშრალების სისტემები
Ტრანსპორტირებისა და პალეტების მომსახურების სისტემები
Ავტომატური სასხიველოების შეცვლის სისტემები
Ჭკვიანი წარმოების კავშირი
MES ინტერფეისი
Წარმოების მონაცემების შეგროვება
Ენერგიის მონიტორინგი
Რატომ აირჩიოთ Big Bird Industrial
Ავტომობილების კრანკშაფტების გამოცდილება
Big Bird Industrial სპეციალიზდება ავტომობილების ძრავის კომპონენტების სიზუსტის სუფთავების ამონახსნებში და აქვს დამტკიცებული გამოცდილება მნიშვნელოვანი ავტომობილების ძრავების წარმოებლების კრანკშაფტების საბოლოო სუფთავებაში.
Მრავალსტანციური სუფთავების ტექნოლოგია
Სისტემა კომპლექსურად აშორებს ნაკეთობებს ერთი კომპაქტური 8-სადგურიანი კონფიგურაციით, რომელშიც შედის ულტრაბგერითი სუფთავება, სპრეის სუფთავება, მაღალი წნევის ფიქსირებული წერტილის სუფთავება (15–20 მპა, მაქსიმუმ 28 მპა), გამორეცხვა, ცხელი ჰაერით შეშრობა და ვაკუუმური შეშრობა.
Მაღალი წნევის სუფთავება ავტომატურად შეცვლადი სასხიველოთი
Სისტემას ახასიათებს XYZ სამი ღერძის მაღალი წნევის სუფთავება ავტომატურად შეცვლადი სასხიველოთი (წრფივი, ვერტიკალური და კუთხით დახრილი სასხიველოები), რაც უზრუნველყოფს ზუსტ სუფთავებას ყველა ზეთის გალერეაში, ცენტრალურ ხვრელებში და ზედაპირებზე.
Სისტემური დონის ინჟინერიული შესაძლებლობა
Კომპანია საწყისი სუფთავების პროცესის დამუშავებიდან წარმოების ინტეგრაციამდე სრულ ამონახსნებს აწარმოებს, რომელშიც შედის ულტრაბგერითი სუფთავება, მაღალი წნევის სუფთავება, ვაკუუმური შეშრობა და MES-თან კავშირი.
Ინდივიდუალურად შექმნილი არასტანდარტული ინჟინერია
Თითოეული კომპონენტი და წარმოების ხაზი განსაკუთრებულ მოთხოვნებს აკმაყოფილებს. Big Bird Industrial ინჟინერიის ინდივიდუალურად შექმნილ ამოხსნებს სთავაზობს შემდეგი ფაქტორების საფუძველზე:
Კომპონენტის სტრუქტურისა და მასალის ანალიზი
Სუფთავების პროცესის დამუშავება
Ინდივიდუალურად შექმნილი მიმაგრების საშუალებების და ავტომატიზაციის დიზაინი
Საწარმოს განლაგება და წარმოების ნაკადის ინტეგრაცია
Ხშირად დასმული კითხვები
Რომელი კომპონენტები იქნება ამ სუფთავების სისტემის მიერ დამუშავებული?
Ეს სისტემა შეიძლება გამოყენებულ იქნას ავტომობილების კრანკშაფტების სუფთავების დროს, რომლებიც არ აღემატებიან 800 მმ სიგრძეს, Φ250 მმ ბრუნვის დიამეტრს და 60 კგ წონას ძრავის წარმოების დროს.
Რომელი სუფთავი წნევაა ხელმისაწვდომი?
Სისტემა მიაწოდებს მაღალი წნევის სუფთავებას 15–20 მპა-ზე (მაქსიმუმ რეგულირებადი 28 მპა) ინტელექტუალური VFD მარეგულირებლით, ასევე სპრეის სუფთავებას 0.5 მპა-ზე.
Რომელი სუფთავის ტექნოლოგიებია ინტეგრირებული?
Სისტემა შეიცავს ულტრაბგერით სუფთავას (25 კჰც), სპრეით სუფთავას, მაღალი წნევის ფიქსირებული წერტილის სუფთავას, სპრეით გამორეცხვას, ცხელი ჰაერით შემშრალებას და ვაკუუმურ შემშრალებას 8-სადგურიან კონფიგურაციაში.
Რომელი დაბინძურებები შეიძლება მოიცილოს?
Ის ამოიღებს ჭრის სითხეებს, მეტალის ნაკერებს, ზეთის დაბინძურებებს და ნაკლებად მყარ ნარჩენებს ზეთის გალერეებიდან, ცენტრალური ხვრელებიდან და ყველა გარე ზედაპირიდან.
Როგორი სუფთავების დონე შეიძლება მიღწევა?
Სრული დარჩენილი დაბინძურება ≤10 მგ; ზეთის გალერეების დაბინძურება ≤3 მგ; მაქსიმალური ნაკლებად მყარი ნაწილაკის ზომა ≤0,6 მმ; მკაცრი შეზღუდვები ნაწილაკების რაოდენობისთვის ზომის თითოეულ დიაპაზონში.
Ხელს უწყობს თუ არა ავტომატიზებული წარმოების ინტეგრაციას?
Კი. სისტემას აქვს ავტომატური ჩატვირთვა განტრი რობოტის ინტერფეისის მეშვეობით, საგნის ავტომატური იდენტიფიკაცია, შეცდომების თავიდან აცილების სისტემა და MES-თან კავშირგაბარობის შესაძლებლობა.
Რა არის ტიპური ციკლის ხანგრძლივობა?
Სისტემა ასრულებს ერთ საგანს ≤180 წამში (რობოტის ჩატვირთვა/გამოტვირთვას ჩათვლით), ხოლო ციკლის ხანგრძლივობა შეიძლება მორგებული იქნას წარმოების ხაზის მოთხოვნების მიხედვით.
Ავტომობილის ძრავის წარმოებაში კრანკშაფტის საბოლოო გასუფთავება
Ავტომობილის ძრავის წარმოებაში კრანკშაფტის საბოლოო გასუფთავება
Კრანკშაფტების საბოლოო გაწმენდა ავტომობილის ძრავების წარმოებაში მექანიკური დამუშავებისა და შეკრების შორის მნიშვნელოვანი პროცესია. რთული ზეთის გასასვლელებით, ცენტრალური ხვრელებით და სიზუსტის ზედაპირებით დამზადებული კრანკშაფტები მოჭრის სითხეების, ლითონის ნაკერების, ზეთის დაბინძურებების და ნაკრების ნარჩევების მოსაშორებლად საჭიროებენ მოწინავე გაწმენდის ტექნოლოგიებს. ულტრაბგერითი გაწმენდა მიაღწევს შიგა გასასვლელებს, რომლებსაც ჩვეულებრივი სპრეის გაწმენდა ვერ აღწევს, ხოლო მაღალი წნევის გაწმენდა უზრუნველყოფს ყველა ზედაპირზე მყოფი მოუხსნელი დაბინძურებების სრულ მოშორებას.
Კრანკშაფტების კომპონენტების ულტრაბგერითი და მაღალი წნევის გაწმენდა
Ავტომობილების კრანკშაფტების გასუფთავება უნიკალურ გამოწვევებს წარმოადგენს მათი რთული გეომეტრიის, ზეთის გასაყვანი სივრცეებისა და სიზუსტის ზედაპირების გამო. ულტრაბგერითი გასუფთავება ეფექტურად ამოიღებს არასუფთა ნაკრებს შიგა გასაყვანი სივრცეებიდან და დახურული ხვრელებიდან, ხოლო მაღალი წნევის გასუფთავება (15–20 მპა, მაქსიმუმ 28 მპა) აძლევს საჭიროების მიხედვით მკაცრი ნაკრებების მოსაშორებლად საჭიროებულ სიძლიერეს. რამდენიმე ეტაპიანი გასუფთავების პროცესი ინტეგრირებული შემშრალებით უზრუნველყოფს სრული არასუფთა ნაკრებების მოშორებას და კოროზიის დაცვას.
Კომპონენტების დაცვის ვაკუუმური შემშრალების ტექნოლოგია
Ვაკუუმური შემშრალების ტექნოლოგია უზრუნველყოფს კრანკშაფტების ზედაპირებისა და შიგა გასაყვანი სივრცეების სრული ტენის მოშორებას თერმული დატვირთვის ან წყლის ლაქების გარეშე. დაბალი წნევის გარემო ამცირებს მოცულობის მოცემული წყლის აორთქლების ტემპერატურას და ეფექტურად აორთქლებს ნარჩენ ტენს. ცხელი ჰაერით შემშრალების დაერთვის შედეგად ვაკუუმური შემშრალება არის კოროზიის და წყლის ლაქების რისკის აღმოფხვრის საშუალება სიზუსტის ზედაპირებზე.
Მაგნიტური ფილტრაციის ტექნოლოგია ფხვნილის ნაკრებების მოშორებისთვის
Ეფექტური ფილტრაცია საჭიროებს კრანკშაფტების სუფთავების ხარისხის დასამყარებლად. მაგნიტური სეპარატორები და მაგნიტური ძაფებით დაკომპლექტებული ჩანთის ფილტრები ეფექტურად ამოიღებენ ფეროზურ ფხვნილის ნაკრებს სუფთავების სითხიდან, რაც იცავს პუმპებსა და ნოზლებს და უზრუნველყოფს სუფთავების შედეგების სტაბილურობას. დაბლოკვის შესახებ გაფრთხილების სისტემით და შეწყვეტის გარეშე ფილტრების შეცვლის შესაძლებლობით უზრუნველყოფს უწყვეტ ექსპლუატაციას წარმოების შეწყვეტის გარეშე.
Ტექნიკური სპეციფიკაციები
| Ტექნიკური მახასიათებლები | Აღწერა |
|---|---|
| Პროდუქტის ტიპი | Ავტომობილების კრანკშაფტების მრავალსადგურიანი საბოლოო სუფთავის სისტემა |
| Აპლიკაცია | Ავტომობილის ძრავის კრანკშაფტების საბოლოო სუფთავება |
| Მუშაობის ნაწილი | Ავტომობილის კრანკშაფტები (≤800 მმ / ≤Φ250 მმ / ≤60 კგ) |
| Გასუფთავების ტექნოლოგია | Ულტრაბგერითი (25 კჰც) + სპრეი (0,5 მპა) + მაღალი წნევის ფიქსირებული წერტილი (15–20 მპა, მაქს. 28 მპა) + გამორეცხვა + ცხელი ჰაერით შემშრალება + ვაკუუმით შემშრალება |
| Სუფთავების ტემპერატურა | 35–45°C (ელექტრო გათბობა) |
| Გათბობა | 15 კვტ × 4 გამათბობელი, წინასწარ გამათბობის შესაძლებლობით |
| Ციკლის დრო | ≤180 წამი თითო ნაკეთობაზე (რობოტის ჩასმა/ამოღება ჩათვლილი) — მორგებადი |
| Რობოტის მოდელი | ABB IRB6700-200/2.6 |
| Რობოტის დაცვა | IP67 |
| Რობოტის ტვირთის ტევადობა | 100 კგ |
| Მაღალ წ圧ოვანი პუმპა | INTER HF25, 73 ლ/წთ, მაქს. 28 მპა, 40 კვტ, VFD |
| Კონტროლის სისტემა | SIEMENS S7-1500 PLC |
| HMI | Siemens 9" შეხებადი ეკრანი |
| Კომუნიკაციის პროტოკოლი | PROFINET, Ethernet RJ-45 |
| Ტანკის მოცულობა | 2500 ლ (1200 + 800 + 500 ლ) |
| Ფილტრაციის სისტემა | Მრავალსტუფიანი (მაგნიტური სეპარატორი / ხელოვნური ფილტრი / ჩანთის ფილტრები 25 მკმ / 10 მკმ) |
| Მთლიანი სიმძლავრე | 180 კვტ (60 კვტ-იანი გამათბობლებით ჩათვლილი) |
| Სინათლის ჰაერი | 6 ნმ³/წთ |
| Წყალის გამოყენება | 2 500 ლ |
| Შუქის დონე | ≤75 დბ (უძრავი მდგომარეობა) |
| Ძაბვის მომარაგების ბლოკი | AC 380 V 50 Hz სამფაზიანი |
